Arts et Métiers Paris – Plateforme collaborative des livrables
Mapping des brevets – Pieds prothétiques
Analyse de brevets | Complexité d'assemblage vs Capacité d'adaptation mécanique
Capacité d'adaptation mécanique (Y)
Filtres :
Complexité d'assemblage / Architecture (X)
Légende :
Lame Composite
Mécanisme Articulé
Amortisseur / Ressort
Système Réglable
Cahier des charges fonctionnel
Contexte du projet
Dans le cadre de notre formation, ce projet a pour objectif de concevoir et dimensionner un pied prothétique destiné à un enfant de pointure 35, fabriqué par impression 3D en PLA, pour un poids de référence de 270 N. Le projet constitue un support permettant de mobiliser progressivement les compétences développées au cours des différentes unités d’enseignement, notamment en mécanique des milieux continus, résistance des matériaux, mécanique, matériaux et conception, afin de les appliquer directement à une problématique concrète d’ingénierie biomécanique.
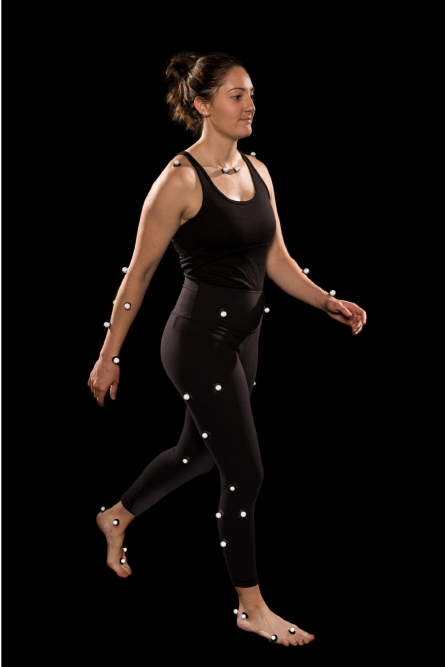
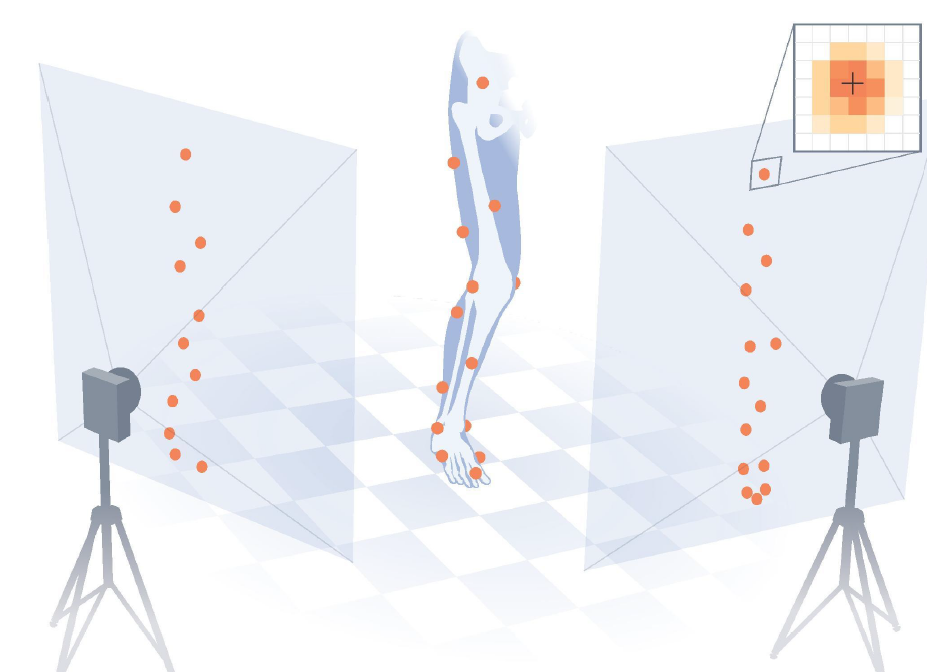
La conception du pied s'appuie sur une analyse expérimentale de la marche. Dans un premier temps, des données sont acquises sur un sujet non amputé afin de caractériser le comportement du membre inférieur lors de la marche. Des marqueurs réfléchissants sont placés sur différents repères anatomiques de la jambe et du pied. Un système de caméras permet de suivre leurs positions au cours du mouvement et ainsi de reconstruire la cinématique des différents segments. Cette méthode permet notamment d'obtenir l'évolution temporelle des angles articulaires au cours du cycle de marche. Le protocole présenté par Uchida et Delp repose sur ce principe de suivi des marqueurs et de calcul des angles articulaires à partir de la cinématique du mouvement.
Marqueurs et prise de données
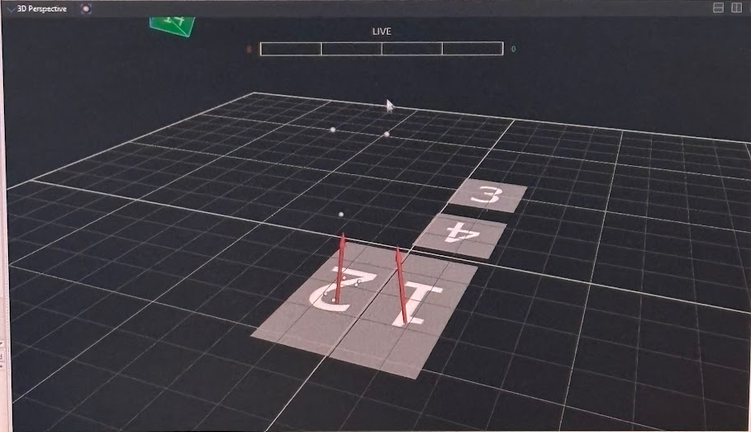
La capture du mouvement est réalisée dans une salle équipée d'une plateforme de force intégrée au sol. Celle-ci mesure les forces de réaction du sol ainsi que les moments associés lors de la phase d'appui. Les données cinématiques et les données de force peuvent alors être combinées afin de déterminer les sollicitations mécaniques exercées sur le membre inférieur. Le protocole de TP prévoit notamment le calcul des angles de la cheville, du genou et de la hanche, puis le transport des moments mesurés au niveau de la plateforme vers les centres articulaires de la cheville, du genou et de la hanche.
Réaction du sol
À partir de ces mesures, un sujet non amputé est utilisé comme référence afin d'obtenir les caractéristiques d'une marche de référence. Une seconde acquisition est ensuite réalisée avec le même sujet équipé des pieds prothétiques étudiés. Les deux séries de mesures peuvent alors être comparées afin d'identifier les différences de comportement entre la marche de référence et la marche avec les pieds prothétiques.
Capture du mouvement
L'objectif du projet est ainsi de concevoir un pied dont le comportement se rapproche autant que possible de celui observé lors de la marche de référence, tout en respectant les contraintes mécaniques imposées par le cahier des charges. Le pied devra notamment résister aux sollicitations appliquées pendant la marche, présenter une rigidité adaptée et limiter les perturbations du mouvement susceptibles d'entraîner une sollicitation excessive des autres articulations. Cette approche rejoint l'intérêt de l'analyse quantifiée de la marche dans l'étude des dispositifs prothétiques, qui permet d'objectiver les différences de comportement entre différentes situations d'appareillage.
Vidéo au ralenti du sujet en marche à ajouter
Marche au ralenti
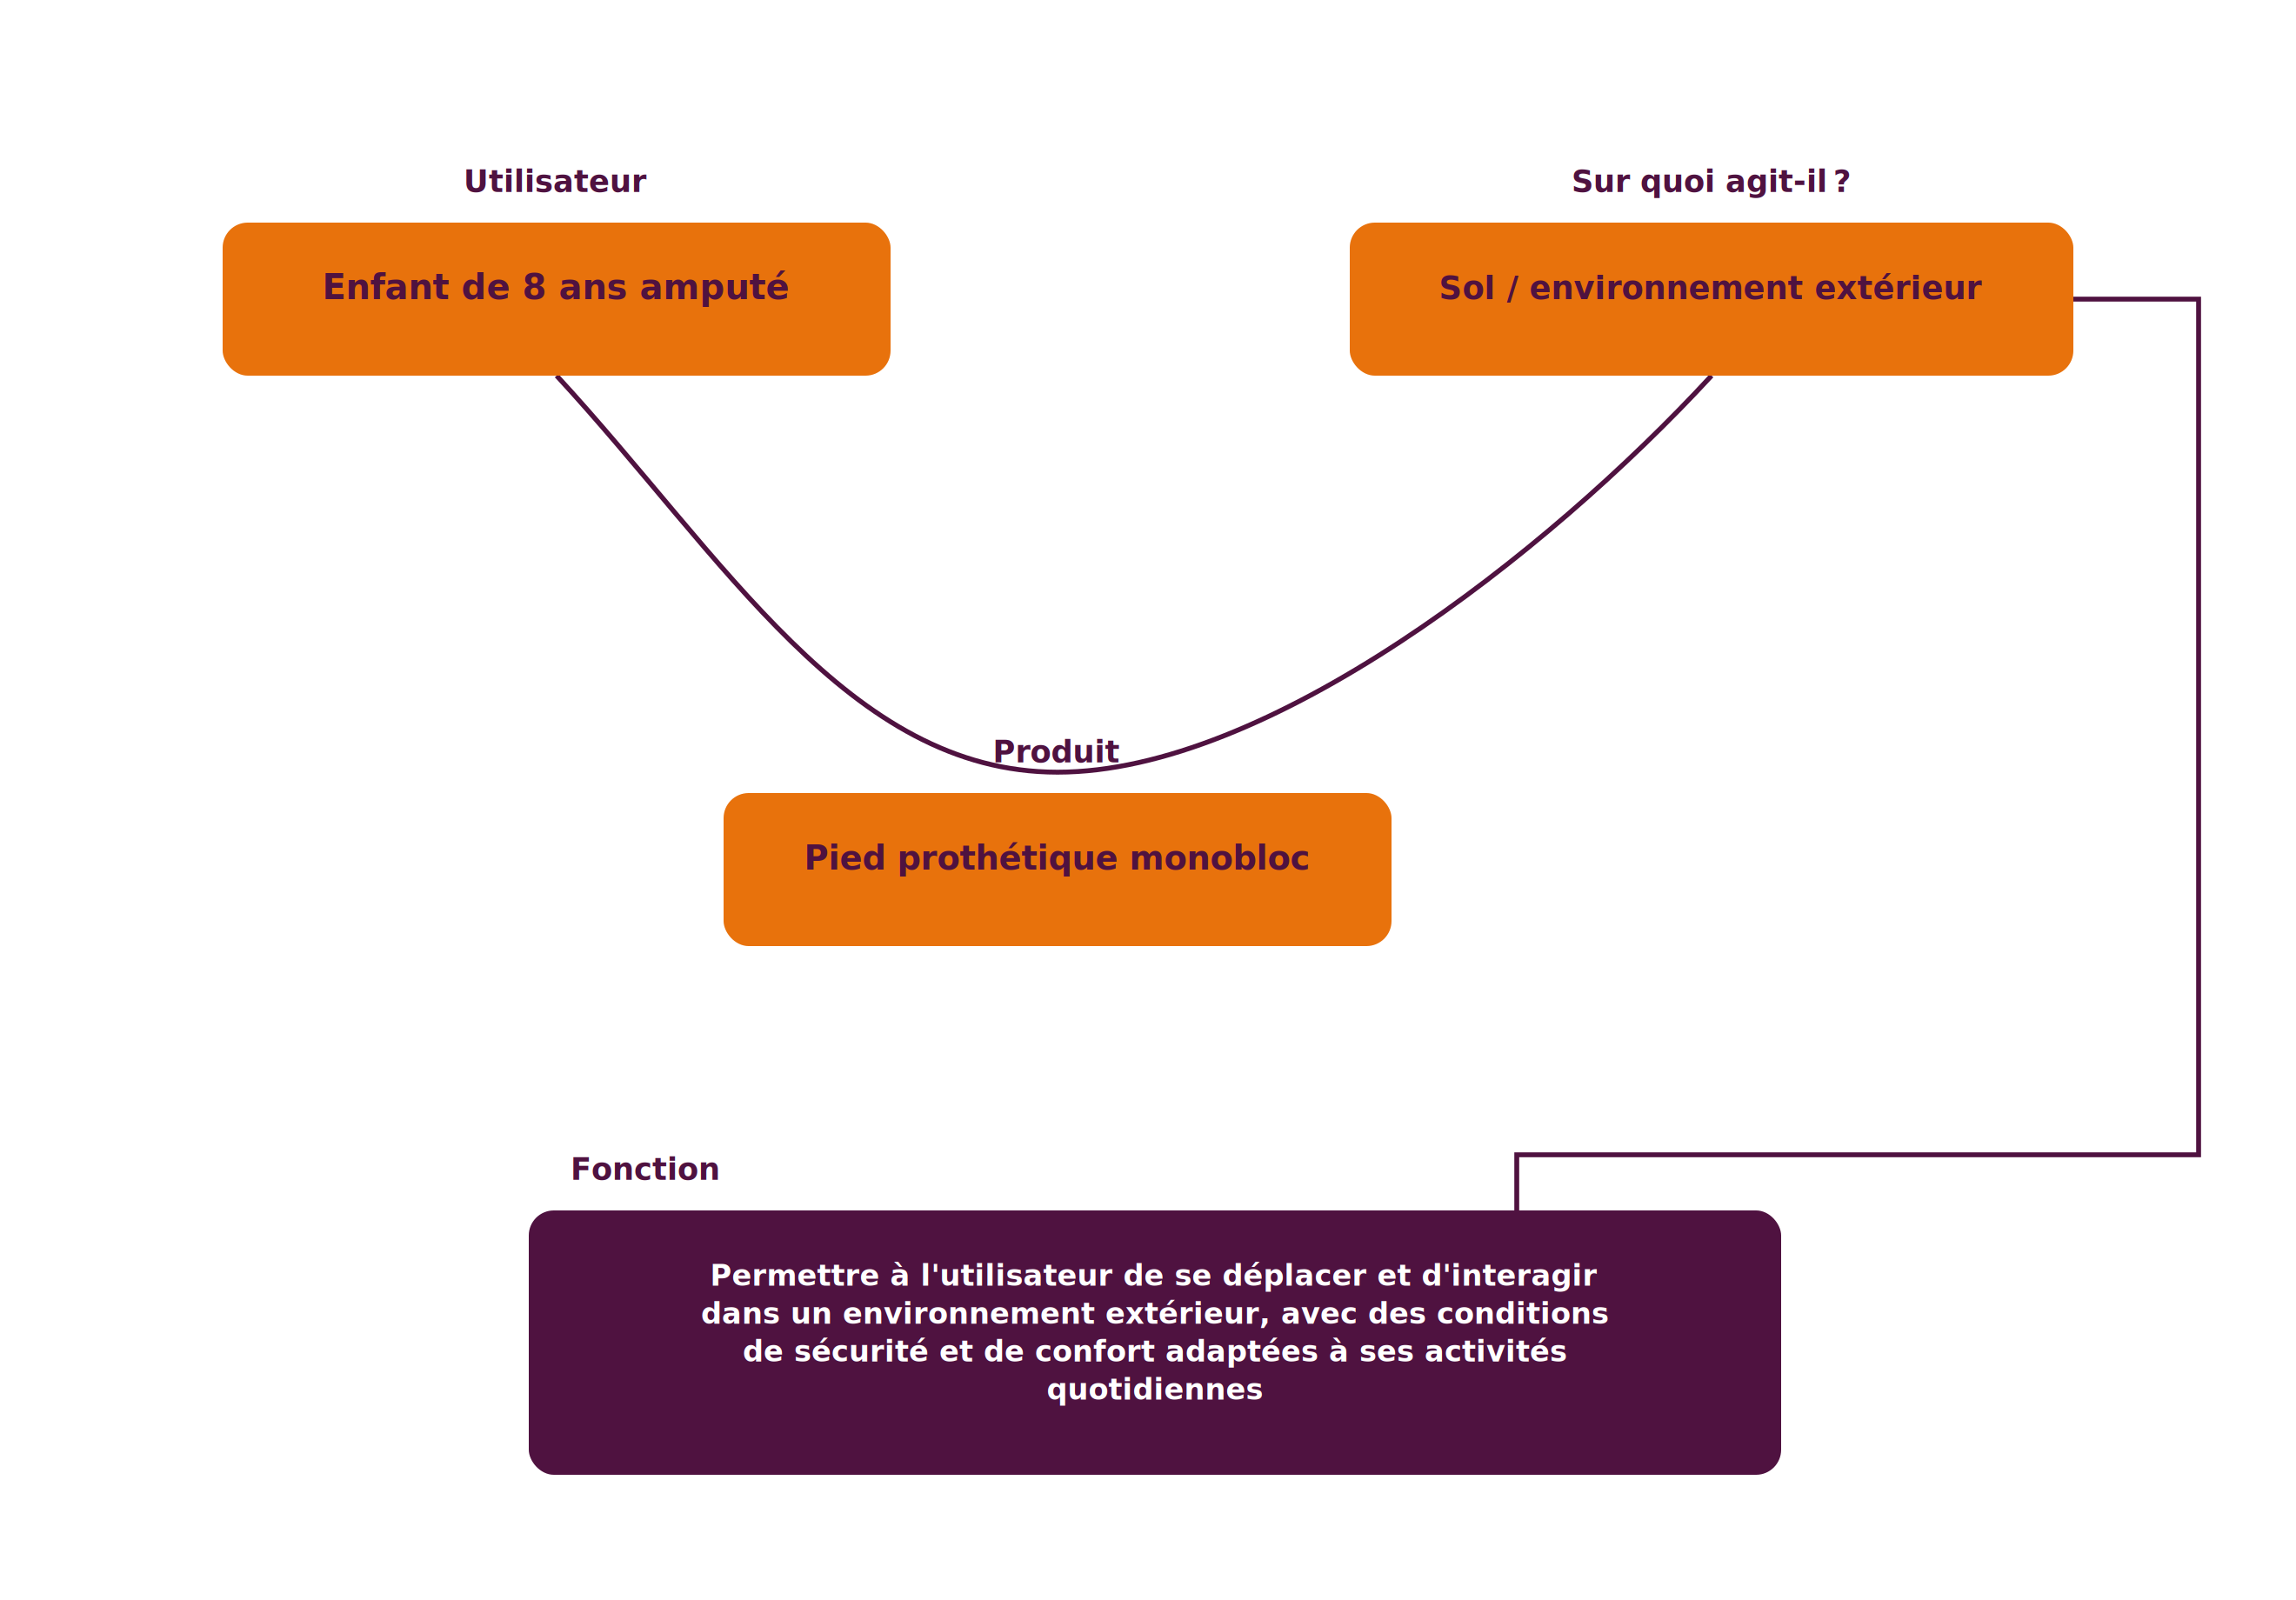
Bête à cornes
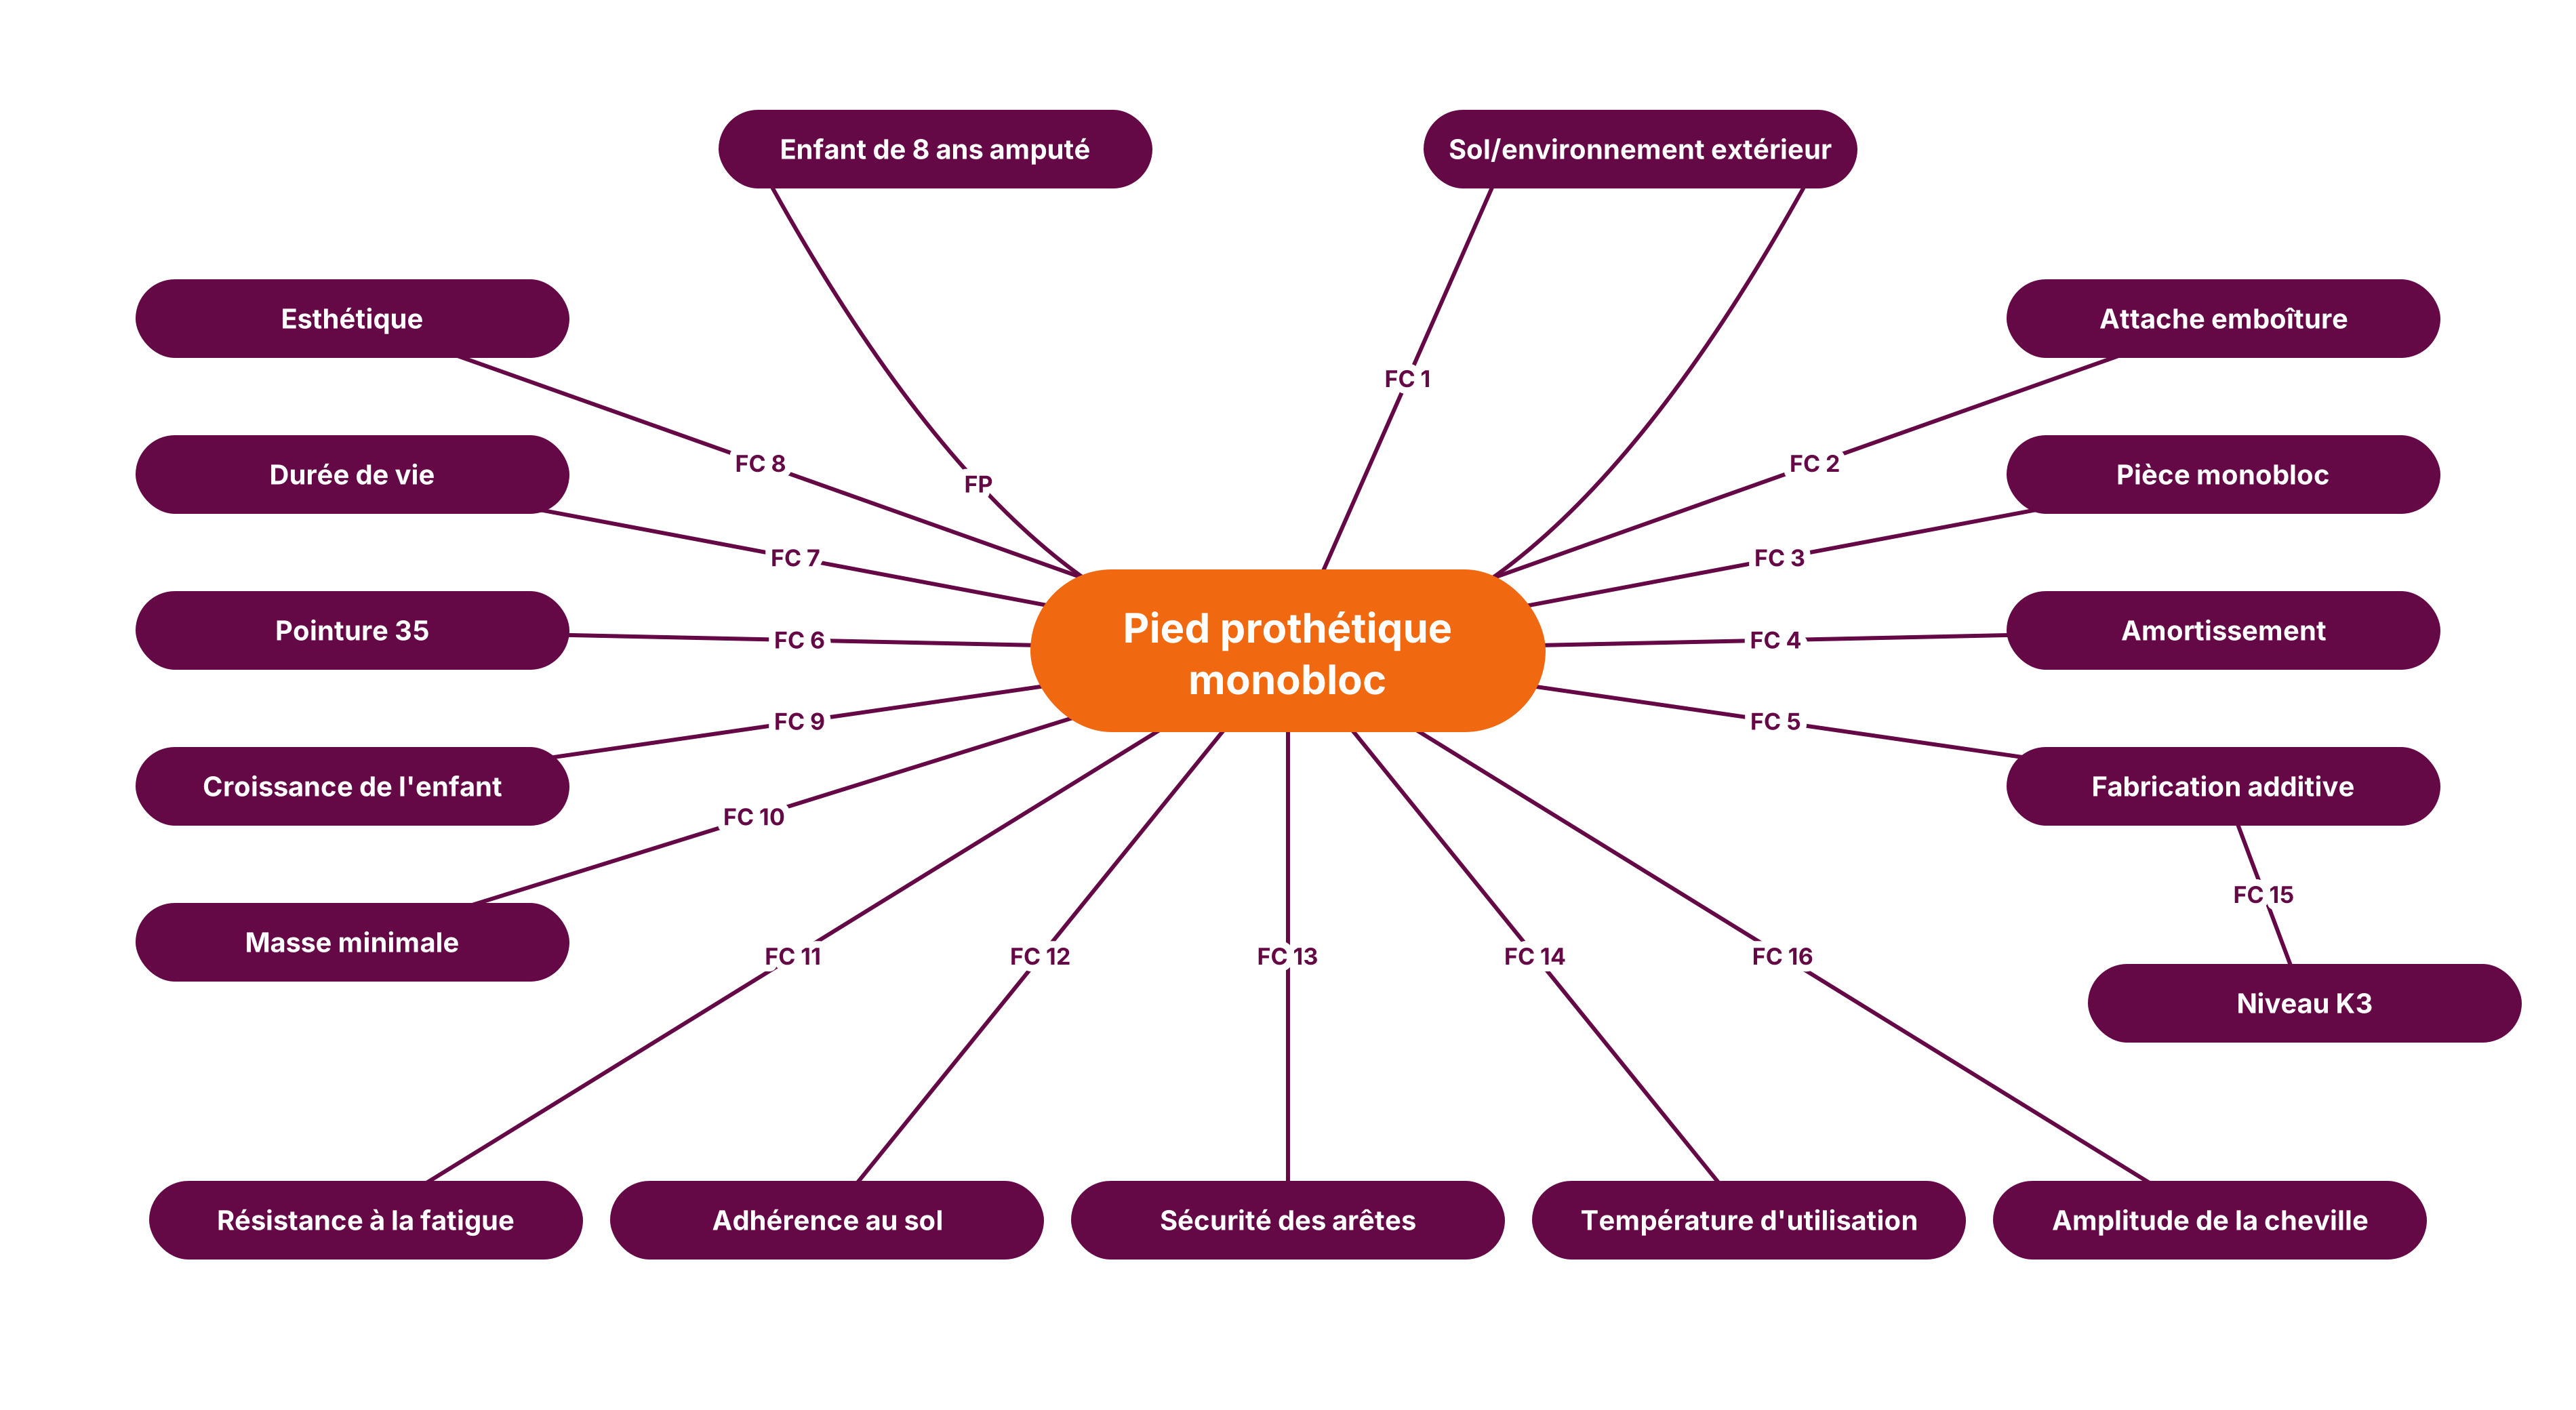
Diagramme pieuvre
Pyramide de priorité des fonctions
Les cinq fonctions les plus déterminantes pour la sécurité et la bonne marche de l'enfant, classées de la plus importante (sommet) à la moins importante (base).
Priorité maximale
FP
1. Porter le poids et propulser le pasF0
Supporter l’enfant (1059 N), assurer sa stabilité à chaque pas et restituer l’énergie (≥ 80 %). Sans elle, il n’y a ni marche ni sécurité.
FC11
2. Résister en fatigueF0
Tenir au moins 1,8 million de cycles sans rupture ni perte de raideur : une rupture en marche provoquerait une chute.
FC4
3. Amortir la pose du piedF0
Absorber le choc à l’attaque du talon grâce à la raideur K de la pièce, pour protéger le genou, la hanche et le moignon.
FC16
4. Reproduire l’amplitude de la chevilleF1
Approcher les angles de dorsiflexion et de flexion plantaire de la marche de référence pour limiter les compensations au genou et à la hanche.
FC7
5. Assurer une durée de vie adaptéeF1
Permettre un usage quotidien du pied pendant au moins 6 mois sans dégradation compromettant sa fonction, en cohérence avec le cycle de remplacement lié à la croissance de l’enfant. La tenue en fatigue est quantifiée séparément par FC11.
Priorité moindre
Hiérarchie des fonctions (F0 = rigide, F1 = flexibilité faible)
Etude 1 hypothèse poutres
Cette première étude vise à simplifier le comportement mécanique du pied prothétique en le
modélisant comme une poutre, afin d'établir un premier dimensionnement analytique.
Dans un premier temps, une poutre à section rectangulaire constante a été étudiée. Les résultats
mettent en évidence un compromis entre les critères de résistance et de rigidité.
Lorsque la section est dimensionnée pour respecter le critère de contrainte, la poutre obtenue est trop rigide : sa flèche est d'environ 7 mm, contre les 23 mm visés. À l'inverse, lorsque le dimensionnement
vise à respecter le critère de rigidité, les contraintes dépassent la limite admissible. Dans le
cadre de ces hypothèses, une section rectangulaire constante ne permet donc pas de satisfaire
simultanément les exigences de résistance et de rigidité.
L'espace ci-dessous est réservé à la feuille de calcul consacrée à une poutre encastrée à sa
base, de section rectangulaire variable : sa largeur est constante et sa hauteur évolue le long
de la poutre. Cette modélisation permet d'étudier l'effet de cette variation de section sur les
contraintes et la flèche.
Notes de calcul de poutre
Premier calcul de poutre pour pied prothétique
Mamadou DIENE ; Natan BERISSON
PGE1A – Arts et Métiers
1
Données et problématique
Figure 1 — Poutre à section variable : vue de côté et vue de dessus.
Effort nominal
\(F=270\,\mathrm{N}\)
Longueur
\(L=167{,}5\,\mathrm{mm}\)
Largeur
\(b=40\,\mathrm{mm}\)
Module d’Young (PLA)
\(E=2892\,\mathrm{MPa}\)
Limite élastique (PLA)
\(R_e=80\,\mathrm{MPa}\)
Flèche visée
\(\nu=23\,\mathrm{mm}\)
Coefficient de sécurité : 4 \(\;\Rightarrow\;F=1080\,\mathrm{N}\).
Problématique : dimensionner cette poutre en résistance (\(\sigma_{\max}\le 80\,\mathrm{MPa}\)) et en rigidité (\(\nu=23\,\mathrm{mm}\)).
2
Résistance
On coupe la poutre à l’abscisse \(x\) et on note \(G_1\) le centre de la section de coupe.
Le moment fléchissant est donc \(M_{fz}(x)=F\cos(20^\circ)\,(L-x)\), maximal en valeur absolue à l’encastrement : \(|M_{fz}|_{\max}=F\cos(20^\circ)\,L\).
Figure 3 — Diagramme du moment fléchissant.
Contrainte maximale (fibre extrême, à une distance \(h/2\) de la fibre neutre) :
L’expression étant complexe à intégrer analytiquement, une résolution numérique permet de déterminer les dimensions donnant une flèche de \(\nu=23\,\mathrm{mm}\) : \(h_0=18\,\mathrm{mm}\) et \(h_L=2{,}86\,\mathrm{mm}\).
Ce résultat ne garantit que la rigidité : la contrainte n’a été contrôlée qu’à l’encastrement. Or, lorsque la section s’amincit, le moment \(M_{fz}(x)\) diminue, mais \(h(x)\) diminue aussi, et la contrainte varie en \((L-x)/h(x)^2\) : elle n’est donc pas forcément maximale à l’encastrement. Vérifions-le sous charge extrême, avec \(k=\dfrac{h_0-h_L}{L}=0{,}0904\) :
La contrainte maximale vaut \(\approx 147\,\mathrm{MPa}>R_e=80\,\mathrm{MPa}\) et se situe à \(x\approx136\,\mathrm{mm}\), non à l’encastrement : cette poutre n’est pas acceptable.
4
Essai : changement de géométrie
Essai : changeons de géométrie, \(h(x)=\sqrt{x}\), c’est-à-dire que l’allure de la poutre suit une fonction racine.
Définissons \(h(x)\) à partir de la condition \(\sigma_{\max}\le R_e\) :
Primitives utiles : \(\displaystyle\int 1\,\mathrm{d}x=x\) et \(\displaystyle\int\sqrt{1-\tfrac{x}{L}}\,\mathrm{d}x=-\tfrac{2}{3}L\left(1-\tfrac{x}{L}\right)^{3/2}\). Donc
A.N. : \(\nu(L)=14{,}15\,\mathrm{mm}\neq 23\,\mathrm{mm}\) \(\Rightarrow\) pas acceptable.
6
Conclusion
Rappel : la flèche est évaluée sous la charge nominale (270 N) et la contrainte sous la charge extrême (1080 N, coefficient de sécurité 4).
Poutre à section constante : aucune solution. Respecter la résistance impose \(h\ge 17{,}85\,\mathrm{mm}\), d’où une flèche d’environ 7 mm seulement (trop rigide). Viser 23 mm impose \(h=12{,}15\,\mathrm{mm}\), mais la contrainte atteint alors environ 173 MPa, plus du double de \(R_e=80\,\mathrm{MPa}\).
Poutre à section variable : aucune solution non plus. Le rétrécissement linéaire (\(h_0=18\,\mathrm{mm}\), \(h_L=2{,}86\,\mathrm{mm}\)) donne bien 23 mm, mais la contrainte atteint environ 147 MPa à \(x\approx136\,\mathrm{mm}\), et non à l’encastrement. Le profil en racine, le plus fin autorisé par la résistance en tout point donc le plus souple possible, ne donne que 14,15 mm. Aucune poutre de largeur 40 mm à hauteur variable ne satisfait les deux critères.
Il faut changer de géométrie. L’écart (14,15 contre 23 mm) est trop grand pour s’expliquer par l’hypothèse de petits déplacements (23 mm ≈ 14 % de \(L\)) : c’est la poutre droite qui est en cause. Suite : lame en L (étude 2), puis validation par éléments finis 3D.
Etude 2 hypothèse poutre en L
Cette deuxième étude reprend la démarche de l'étude 1 avec une géométrie plus proche de celle d'un
pied réel : le pied est modélisé par un portique plan en L, composé d'une colonne verticale encastrée
en haut et d'une semelle horizontale à section variable. Il n'y a pas de talon : la colonne se situe à
l'arrière de la semelle, sans débord.
L'étude 1 montrait qu'une poutre droite ne permet pas de concilier résistance et rigidité. Dans le
pied en L, la flèche en bout de pied a deux origines : la flexion propre de la semelle et le
basculement de la jonction, provoqué par la flexion de la colonne. Cette seconde contribution apporte
la souplesse qui manquait à la poutre droite.
Le calcul analytique conduit à une flèche de 23,26 mm, très proche de la valeur visée de 23 mm, et à
une contrainte maximale de 67,55 MPa dans la colonne sous charge extrême, inférieure à la limite
élastique de 80 MPa. La fin de l'étude discute la fiabilité de ces résultats et les écarts à attendre
d'un calcul plus fin.
Notes de calcul de poutre
Calcul de poutre en L pour pied prothétique
Pied en L sans talon, encastré en haut
Mamadou DIENE ; Natan BERISSON
PGE1A – Arts et Métiers
1
Données et problématique
On modélise le pied par un portique plan en L composé de deux poutres liées rigidement à \(90^\circ\) : une colonne verticale, encastrée en haut, et une semelle horizontale à section variable. Sans talon, la colonne est située à l’arrière de la semelle, sans débord.
Figure 1 — Pied en L sans talon : vue de côté et vue de dessus.
Effort nominal
\(F=270\,\mathrm{N}\)
Longueur
\(L=167{,}5\,\mathrm{mm}\)
Largeur
\(b=40\,\mathrm{mm}\)
Module d’Young (PLA)
\(E=2892\,\mathrm{MPa}\)
Limite élastique (PLA)
\(R_e=80\,\mathrm{MPa}\)
Flèche visée
\(\nu=23\,\mathrm{mm}\)
Hauteur à la jonction
\(h_0=20\,\mathrm{mm}\)
Hauteur en bout
\(h_L=4{,}75\,\mathrm{mm}\)
Hauteur de colonne
\(H_v=95\,\mathrm{mm}\)
Coefficient de sécurité : 4 \(\;\Rightarrow\;F=1080\,\mathrm{N}\).
Hypothèses de modélisation
\(L=167{,}5\,\mathrm{mm}\) est la longueur libre de la semelle, mesurée depuis la face de la colonne ;
la colonne a une section constante \(b\times h_0=40\times 20\,\mathrm{mm}\) ; son axe est à \(h_0/2=10\,\mathrm{mm}\) en arrière de la jonction, d’où le bras de levier
\[a=L+\frac{h_0}{2}=167{,}5+10=\mathbf{177{,}5\,\mathrm{mm}}\]
la hauteur de la semelle varie linéairement : \(h(x)=h_0-\dfrac{h_0-h_L}{L}\,x=20-15{,}25\,\dfrac{x}{L}\) ;
la composante horizontale \(F\sin(20^\circ)\) est négligée dans le calcul des moments : son sens (vers la colonne) réduit le moment dans la colonne, sauf à la jonction où il est inchangé. La négliger va donc dans le sens de la sécurité pour la contrainte.
Problématique : dimensionner ce pied en résistance (\(\sigma_{\max}\le 80\,\mathrm{MPa}\)) et en rigidité (\(\nu=23\,\mathrm{mm}\)).
Les signes dépendent de la convention d’axes ; seules les valeurs absolues interviennent dans le dimensionnement.
Le moment fléchissant est donc \(M_{fz}(x)=-F\cos(20^\circ)\,(L-x)\), maximal en valeur absolue à la jonction (\(x=0\)) : \(|M_{fz}|_{\max}=F\cos(20^\circ)\,L\).
Figure 3 — Diagramme du moment fléchissant dans la semelle.
2.2 Colonne : moment fléchissant constant
La semelle transmet à la colonne le moment \(F_y\cdot a\). Pour une coupe à la hauteur \(y\) de la colonne, le torseur de cohésion s’écrit (en négligeant l’effet de \(F\sin(20^\circ)\) sur le moment) :
La colonne est la section critique, car son bras de levier est plus grand de \(h_0/2=10\,\mathrm{mm}\) : \(67{,}55\,\mathrm{MPa}<R_e=80\,\mathrm{MPa}\), soit une marge d’environ 16 % sous charge extrême.
Effort normal dans la colonne : la force \(F_y\) est aussi axiale dans la colonne :
Dans le cas le plus défavorable, la fibre la plus sollicitée atteint \(67{,}55+1{,}27=68{,}82\,\mathrm{MPa}\), ce qui reste négligeable devant la flexion.
3
Rigidité
La flèche en bout de pied s’obtient par superposition de deux effets : la flexion propre de la semelle (\(v_1\)) et le basculement de la jonction provoqué par la flexion de la colonne (\(v_2\)).
Figure 5 — Déformée du pied (amplifiée, hors échelle) : en pointillés, la rotation rigide \(\theta_0\) de la semelle (flèche \(v_2\)); en trait plein, la flexion propre de la semelle (flèche \(v_1\) en plus).
3.1 Flèche propre de la semelle (\(v_1\))
Avec \(h(x)=h_0-\dfrac{h_0-h_L}{L}\,x\) et \(I_{Gz}(x)=\dfrac{b\,h(x)^3}{12}\), l’équation de la courbure s’écrit :
Sous le moment constant \(M_{col}\), la colonne de section constante (\(I_v=\dfrac{b\,h_0^3}{12}=26\,666{,}7\,\mathrm{mm}^4\)) vérifie \(\theta'(y)=\dfrac{M_{col}}{E\,I_v}\). En intégrant sur \(H_v\) avec la condition de blocage en haut \(\theta(H_v)=0\), la rotation de la jonction vaut :
Le calcul de RDM est un modèle de poutres : il donne des ordres de grandeur fiables sur le comportement global du pied, mais il ne décrit pas les effets locaux. Les deux critères du cahier des charges ne sont pas concernés de la même façon.
Rigidité : résultat fiable. La flèche de 23,26 mm est cohérente avec la cible (écart d’environ 1 %). Elle repose sur un comportement global, bien décrit par la théorie des poutres.
Résistance : fiable en contrainte nominale, pas en contrainte maximale locale. Les 67,55 MPa sont la contrainte de flexion de la section courante, pas la contrainte de pic au coin du L.
5.1 Flèche : ce qui peut la faire varier
Composante horizontale négligée. Elle réduit le moment dans la colonne (sans effet à la jonction), donc la rotation \(\theta_0\). L’ordre de grandeur de ce terme est d’environ 1 mm de flèche en moins, soit une flèche proche de 22,3 mm.
Matériau. Le module \(E=2892\,\mathrm{MPa}\) est une valeur de fiche technique. La dispersion mesurée entre éprouvettes est de l’ordre de 4 %, et la flèche y est directement proportionnelle. Le modèle suppose aussi une section pleine : un pied imprimé avec un remplissage creux sera plus souple (voir l’onglet PLA).
Effort tranchant. Il est négligé (théorie d’Euler-Bernoulli). L’élancement de la colonne (\(H_v/h_0\approx 4{,}75\)) est modéré : l’effet reste de quelques pourcents.
5.2 Contrainte : nominale contre contrainte locale
La formule de Navier suppose une poutre droite à section lentement variable. Au coin intérieur du L, où la semelle rejoint la colonne, cette hypothèse n’est plus valable : la géométrie change brutalement et le flux de contraintes se concentre. La contrainte réelle y est la contrainte nominale multipliée par un coefficient de concentration \(K_t>1\), qui dépend essentiellement du rayon de congé.
La marge de 16 % disparaît donc dès que \(K_t\) dépasse 1,18, valeur que l’on dépasse facilement pour un angle rentrant. Un calcul local est donc nécessaire pour valider la résistance. Le choix de \(R_e\) compte aussi : 80 MPa est la valeur de la fiche technique, alors que la limite élastique conventionnelle mesurée en flexion sur éprouvettes XY (onglet PLA) est d’environ 69 MPa, très proche des 67,55 MPa calculés.
5.3 Écarts à prévoir avec un calcul par éléments finis
Un calcul 3D par éléments finis ne remettrait pas en cause le calcul de RDM : il décrirait ce que la RDM ne voit pas. On peut s’attendre à :
Une contrainte maximale supérieure à la RDM, localisée au congé du coin intérieur. L’écart est important sur cette grandeur, car on compare une contrainte nominale à un pic local (valeur dépendant du rayon de congé et, pour un angle vif, du maillage).
Une flèche proche de la RDM (écart de quelques pourcents), car la flèche est une grandeur globale peu sensible aux effets locaux.
Des effets géométriques non linéaires. La flèche de 23 mm représente environ 14 % de la longueur : l’hypothèse de petits déplacements est discutable. Sous charge extrême, le pied se déforme beaucoup, le point d’application de l’effort se déplace par rapport à la colonne et le bras de levier \(a\) change de quelques pourcents, ce qui modifie légèrement le moment et la contrainte.
Une jonction déformable. La RDM suppose le nœud semelle-colonne parfaitement rigide, alors qu’en réalité cette zone se déforme (cisaillement, effets de bord), ce qui augmente légèrement la souplesse et peut modifier la répartition des efforts.
Le comportement du PLA imprimé. Il est anisotrope et creux, alors que le modèle le suppose isotrope et plein.
6
Conclusion
Rappel : la flèche est évaluée sous la charge nominale (270 N) et la contrainte sous la charge extrême (1080 N, coefficient de sécurité 4).
Rigidité : objectif atteint. La flèche théorique est de \(23{,}26\,\mathrm{mm}\) pour \(23\,\mathrm{mm}\) visés (écart d’environ 1 %). Elle se décompose en \(13{,}41\,\mathrm{mm}\) de flexion de la semelle et \(9{,}85\,\mathrm{mm}\) de basculement de la colonne. C’est ce basculement qui apporte la souplesse que la poutre droite de l’étude 1 ne pouvait pas donner.
Résistance : la colonne est la section critique, avec une marge faible. Sous charge extrême, la contrainte y est de \(67{,}55\,\mathrm{MPa}\) pour \(R_e=80\,\mathrm{MPa}\), soit environ 16 % de marge, contre \(63{,}75\,\mathrm{MPa}\) dans la semelle. Cette marge disparaît dès que le coefficient de concentration de contrainte dépasse \(K_t\approx1{,}18\), valeur que l’on dépasse facilement dans un angle rentrant.
Fiabilité et suite : flèche fiable, contrainte à valider au coin du L. La flèche et la contrainte nominale sont fiables, mais pas le pic de contrainte local, que la RDM ne voit pas. Les limites du modèle sont la composante horizontale négligée, la section pleine isotrope et la colonne de \(H_v=95\,\mathrm{mm}\) reprise du calcul avec talon. Suite : augmenter le rayon de congé au coin du L, puis valider par éléments finis 3D (contrainte de Von Mises au congé).
Etude 3 : Matériau
Imprimante 3D Ultimaker
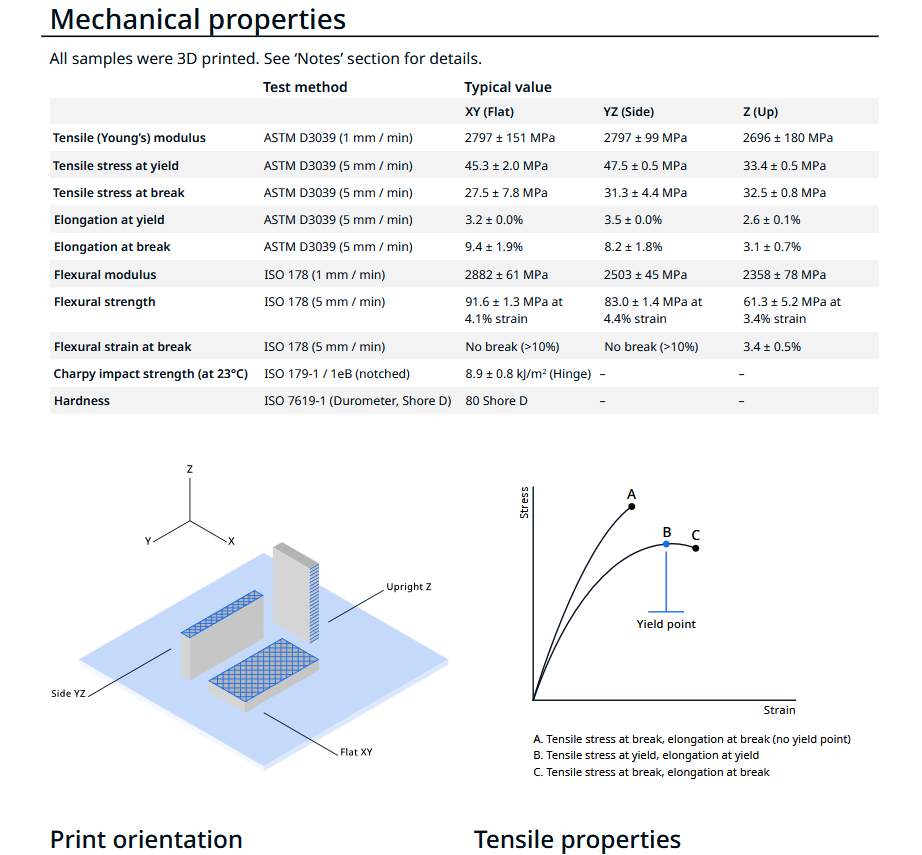
Fiche technique du PLA Ultimaker
Introduction
Les propriétés du PLA ont été déterminées et comparées aux données de la fiche technique du fabricant lors d’un TP de flexion en trois points. L’interprétation des résultats et certaines hypothèses s’appuient sur les travaux d’A. Louessard, Conception et prototypage de pied prothétique obtenu par fabrication additive, thèse HESAM Université / Arts et Métiers, 2023.
Dans le projet, la lame du pied prothétique travaille en flexion : lors de la marche, elle se comporte comme une poutre encastrée côté jambe et chargée à son extrémité. La raideur du pied et la restitution d’énergie dépendent donc de sa raideur en flexion. Or, en flexion, la contrainte normale est nulle sur la fibre neutre et maximale sur les fibres extrêmes : la matière située au cœur de la section travaille très peu.
On ne met donc pas de matière sur la ligne neutre : la pièce est imprimée avec des parois et un remplissage faible (modèle « creux »). Sa raideur est peu pénalisée puisque le moment quadratique I dépend surtout de la matière éloignée de l’axe neutre. Mais une pièce imprimée est anisotrope (sens d’impression, adhésion entre couches) et son comportement dépend du remplissage et des parois.
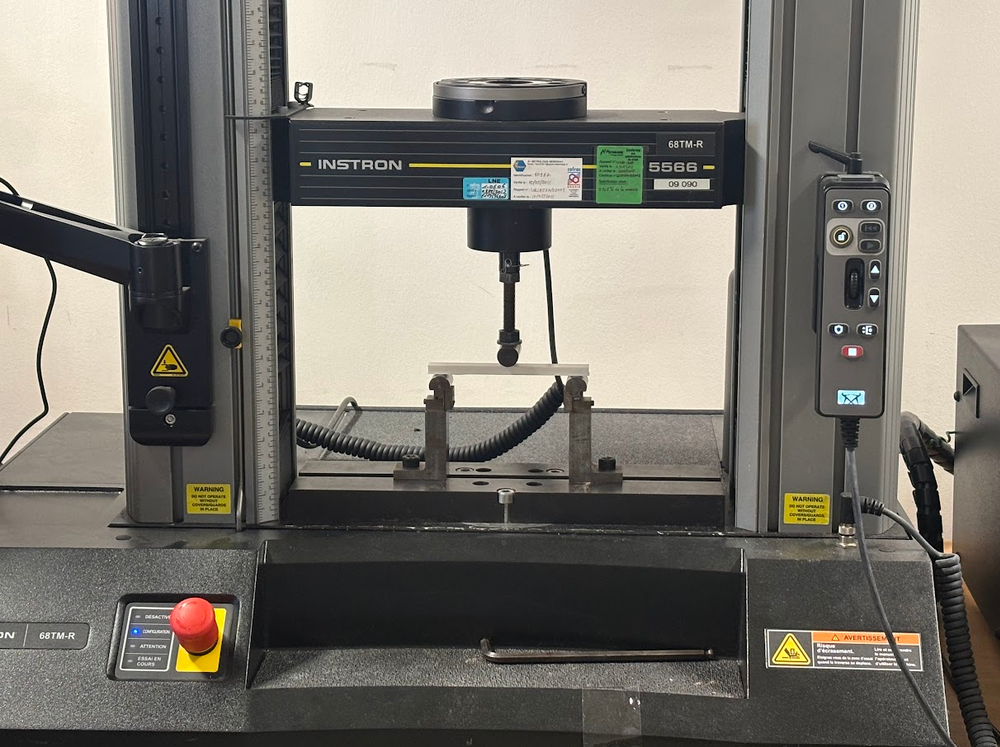
Montage expérimental — Essai de flexion 3 points
L’objectif du TP était de caractériser le comportement mécanique d’une poutre en régime de flexion simple. Pour cela, il fallait :
Réaliser un essai de flexion 3 points selon la norme ISO 178 (version simplifiée).
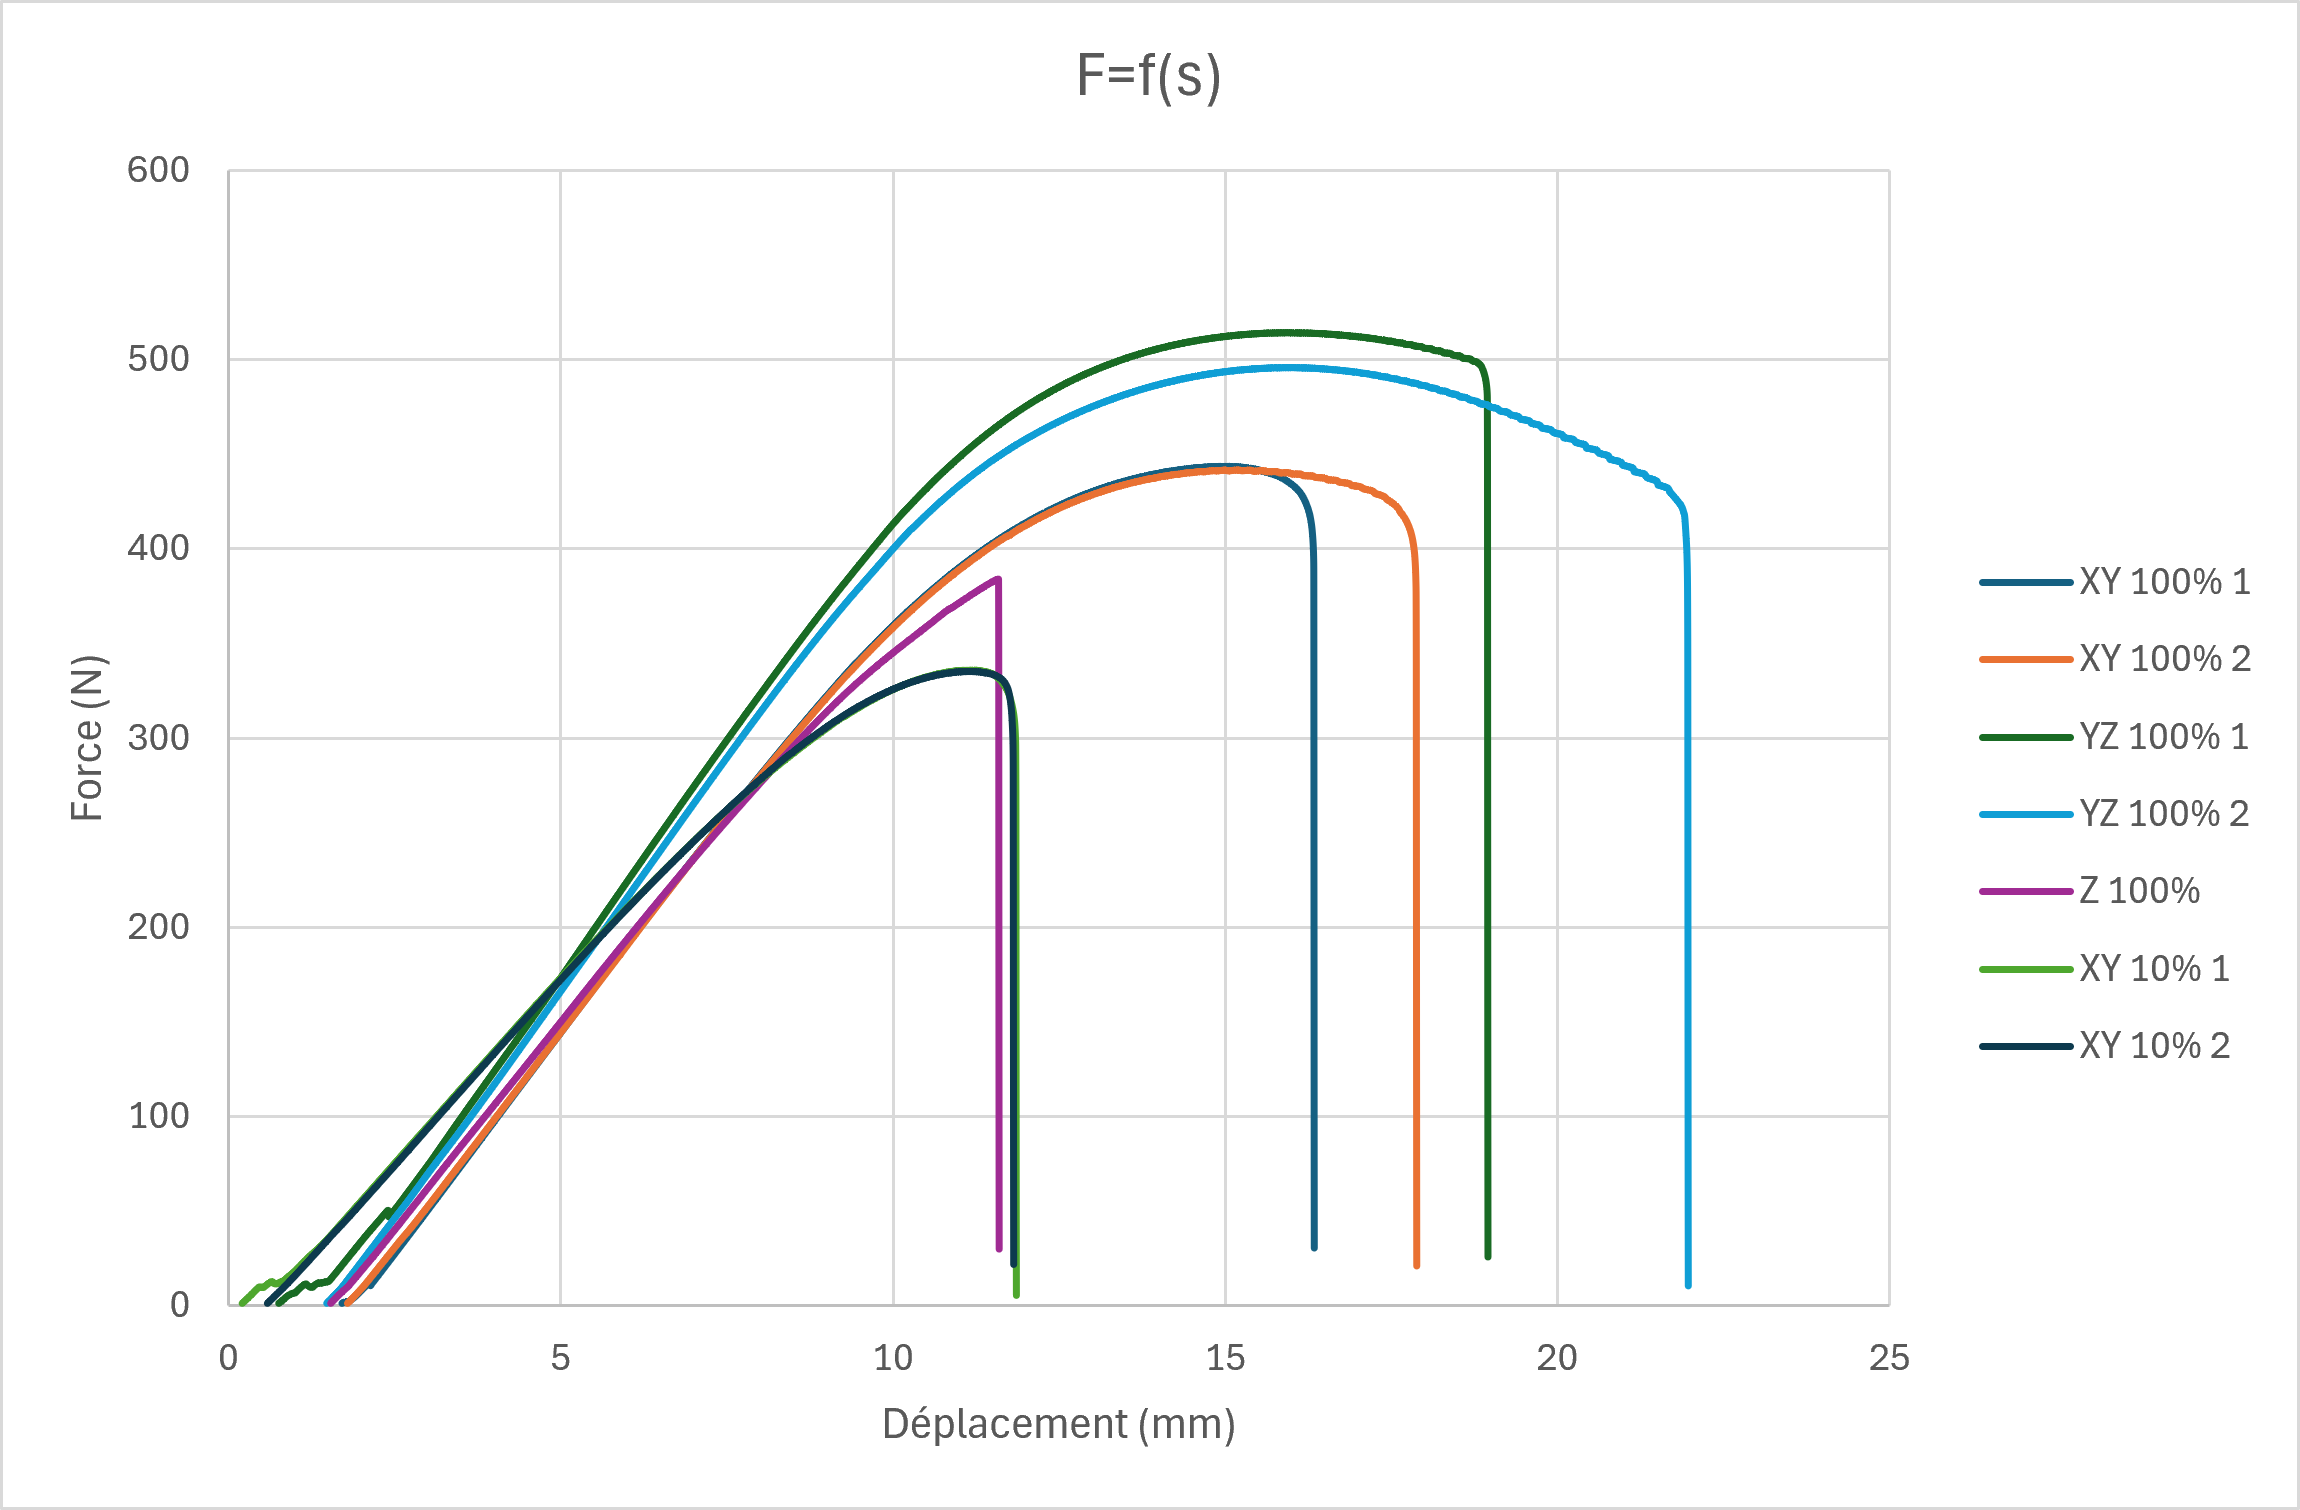
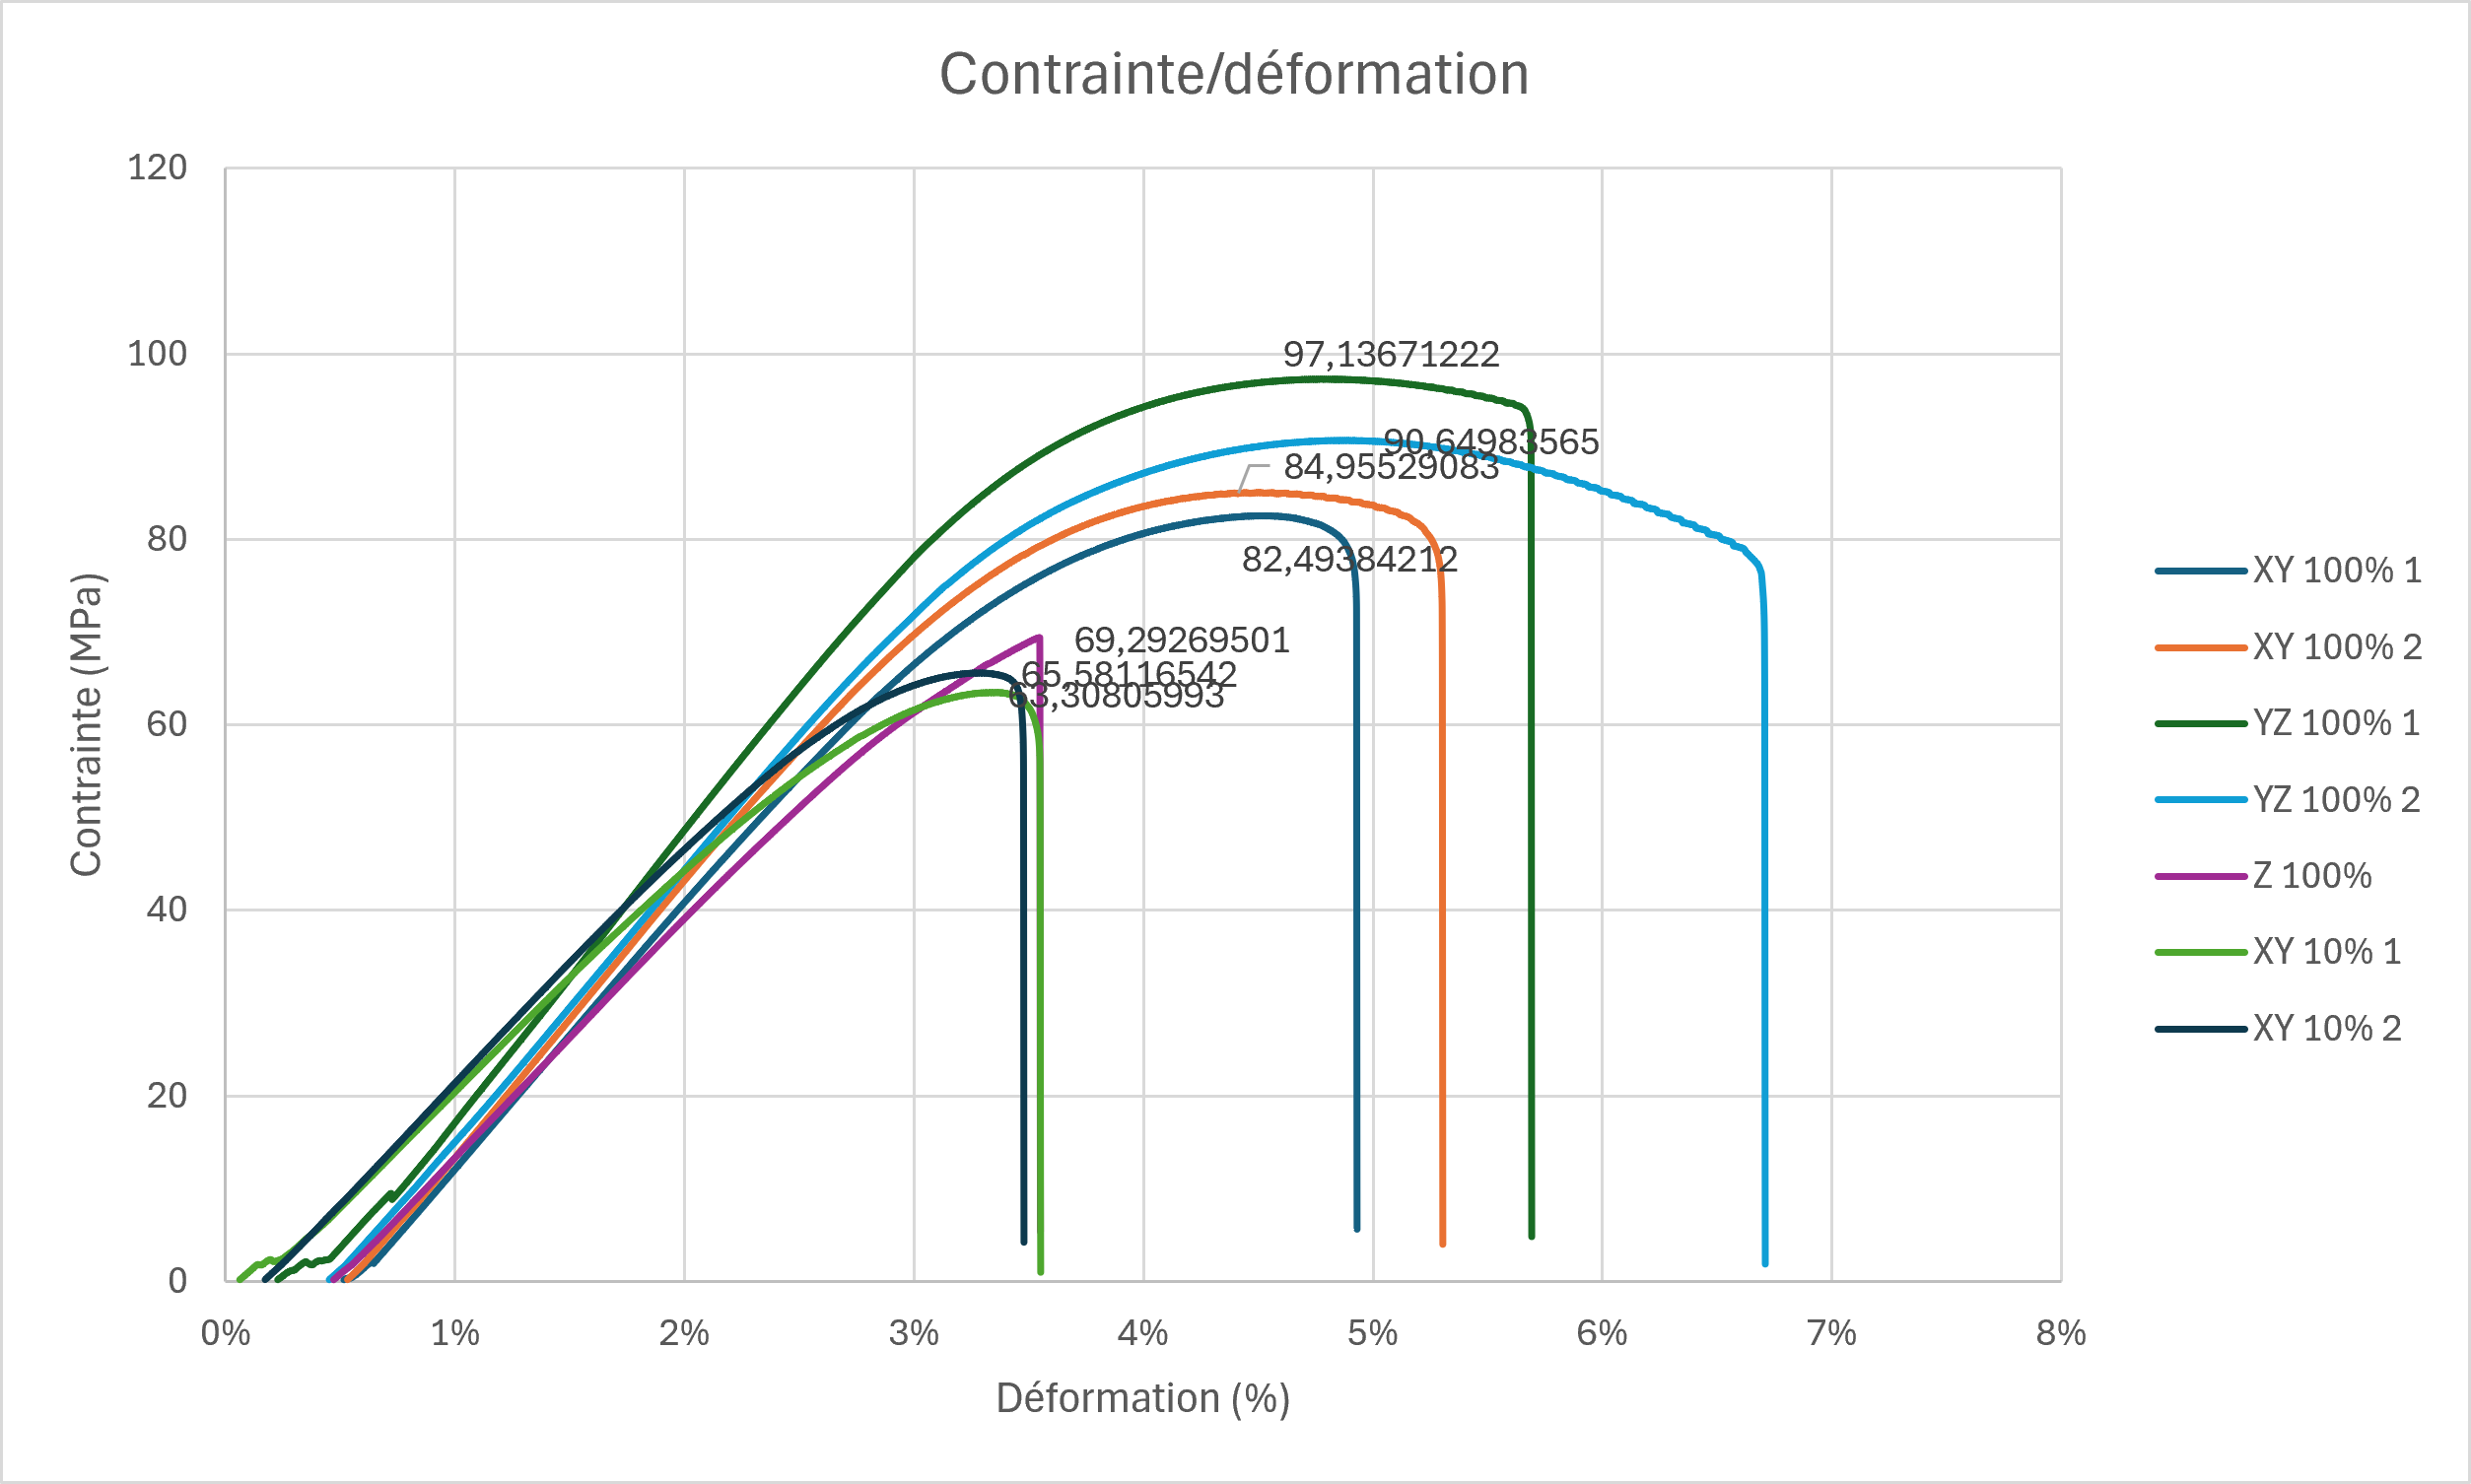
Transformer la courbe brute effort-déplacement en courbe contrainte-déformation.
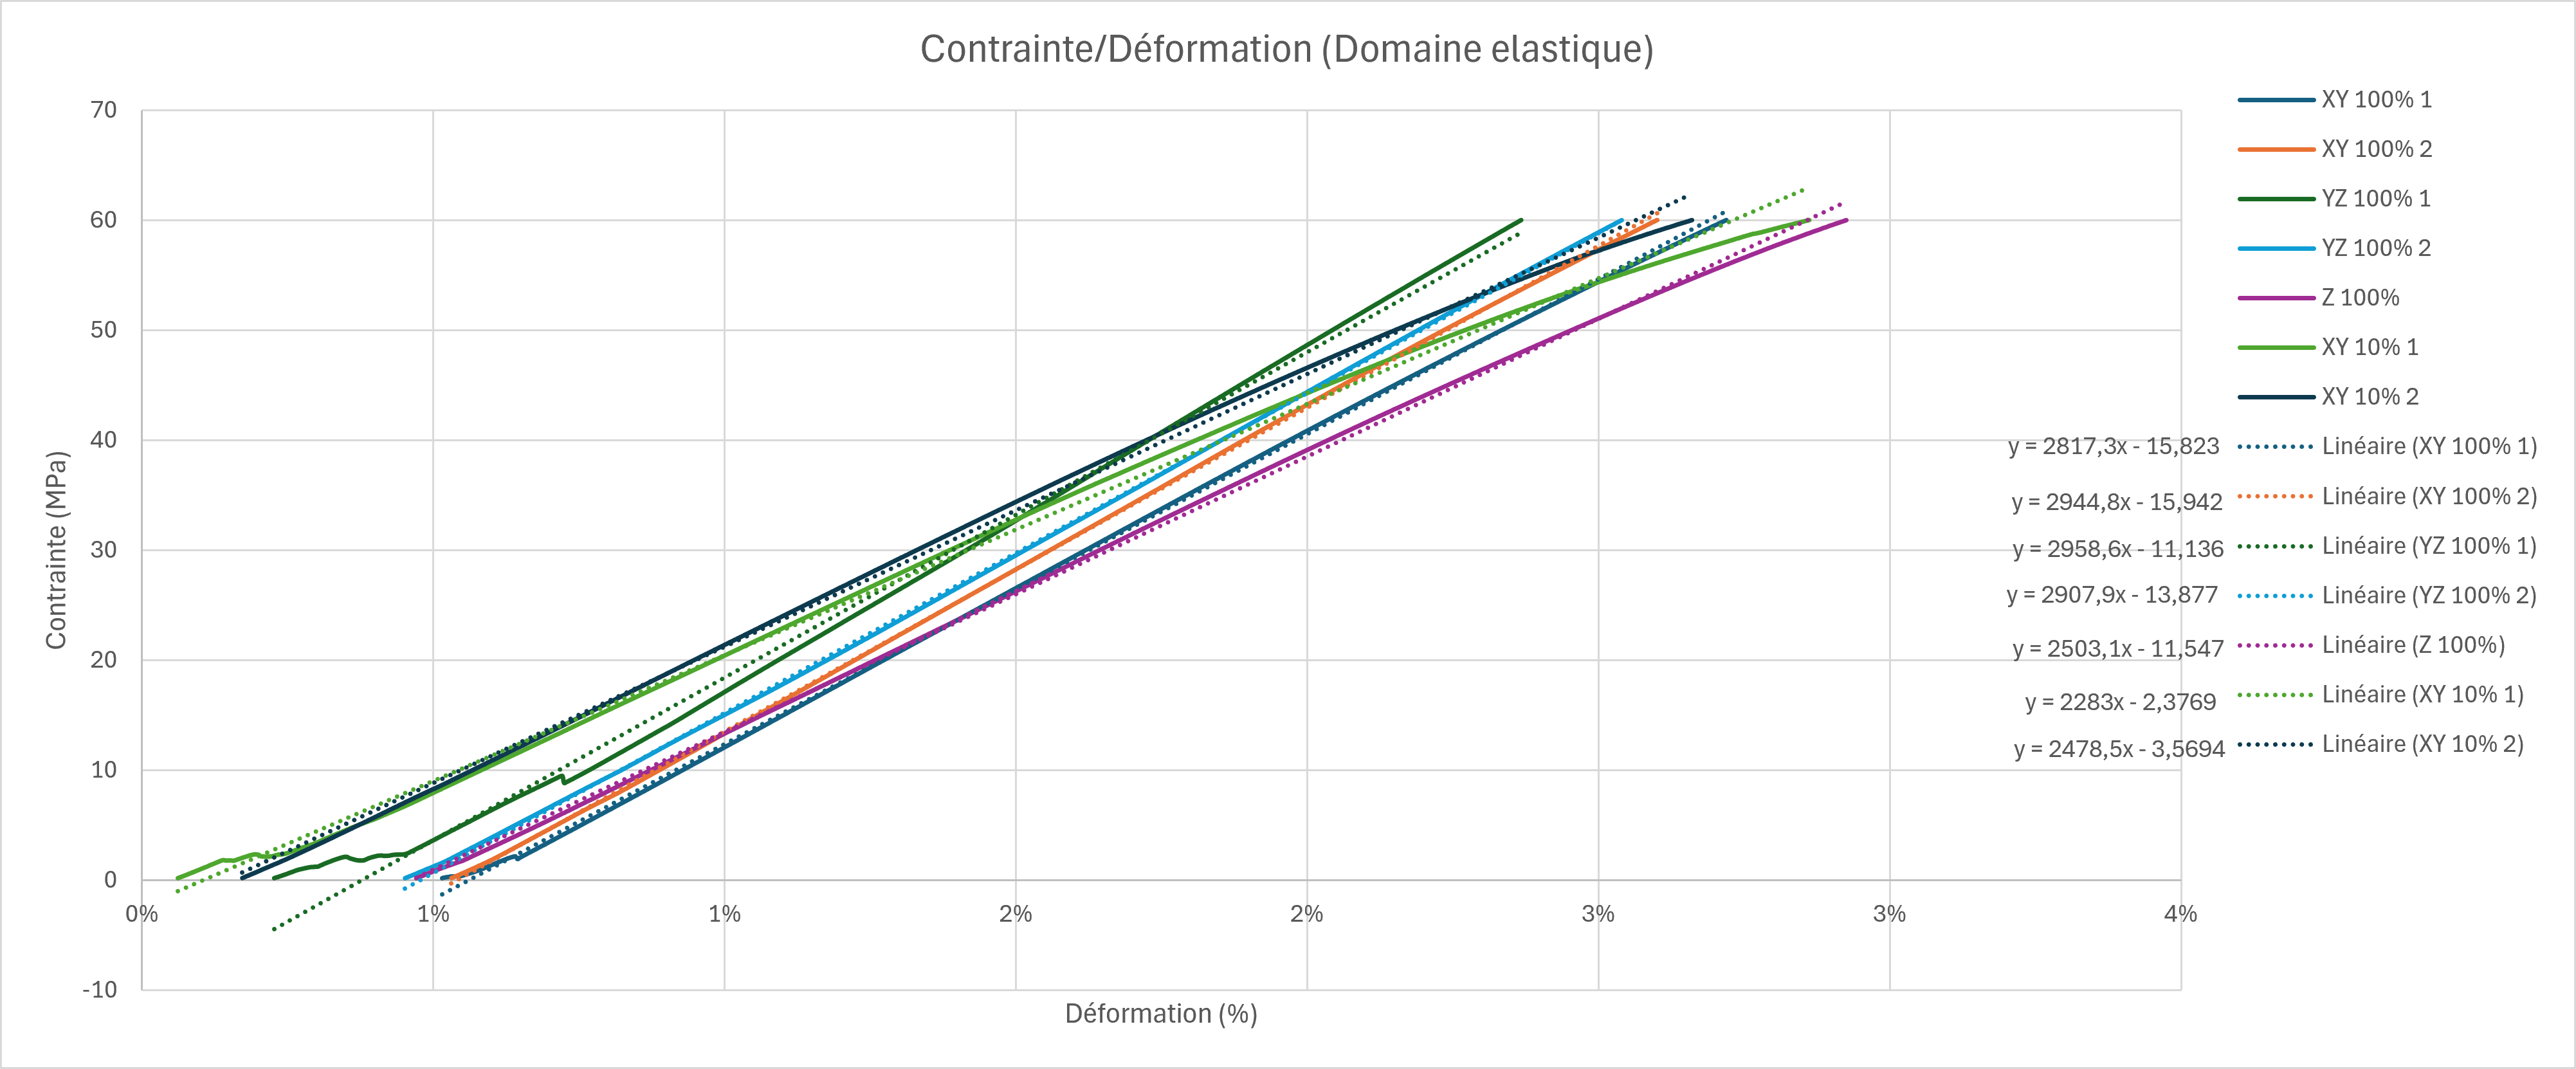
Déterminer les propriétés mécaniques du matériau dans le domaine élastique.
Courbe force-déplacement
Courbe contrainte-déformation
Détermination du module d’Young
Pied Cura
Données expérimentales
Résultats de l’essai de flexion 3 points
Classeur Excel des mesures et calculs expérimentaux.
Nos mesures sont du même ordre de grandeur que la fiche : les écarts vont de 0 à 17 %, avec un module identique pour XY. Les écarts positifs dominent pour σmax et E dans les sens YZ et Z. Pour XY et YZ, la fiche annonce l’absence de rupture au-delà de 10 % de déformation, alors que nos éprouvettes perdent leur portance vers 5 à 6 % : la comparaison de εfB n’a donc de sens que pour Z, et c’est avec ε à σfM que l’on compare les autres sens. Hypothèses expliquant ces différences :
Nombre d’éprouvettes. On en a testé 2 par sens au lieu de 5. L’écart entre deux éprouvettes du même sens atteint 7 % sur σmax (YZ : 97,3 et 90,7 MPa) et 4 % sur E (XY). Plusieurs écarts à la fiche, comme −8,5 % sur σmax en XY, sont donc du même ordre que la dispersion.
Préparation des éprouvettes et tare à 1 N. Certaines pièces étaient mal ébavurées et l’enregistrement ne commence qu’à 1 N. Le déplacement initial (de 0,2 à 1,8 mm selon les essais) est donc compté dans la déformation de la colonne D. Ce décalage représente environ 0,5 % de déformation. Corrigées de ce décalage, les valeurs de ε à σfM passent à 3,96 % (XY), 4,38 % (YZ) et 3,06 % (Z), soit −3,5 %, −0,5 % et −10 % par rapport à la fiche. Les bavures créent aussi des défauts de contact et des concentrations de contrainte.
Géométrie hors norme. Nos éprouvettes (128 × 15 × 8 mm) sont deux fois plus épaisses que l’éprouvette normalisée de l’ISO 178 (80 × 10 × 4 mm). Elles comptent plus de couches, refroidissent plus lentement et ont davantage de défauts potentiels. La déformation est de plus calculée à partir du déplacement de la traverse, et non mesurée au déflectomètre comme le prévoit la norme : la complaisance de la machine et l’indentation aux appuis sont comptées dans la flèche.
Vitesse d’essai. Les données enregistrées donnent 10 mm/min, contre 5 mm/min pour la résistance et 1 mm/min pour le module dans la fiche. Le PLA étant viscoélastique, une vitesse plus élevée augmente le module et la résistance, ce qui va dans le sens des écarts positifs observés en YZ et en Z.
Paramètres d’impression. L’imprimante, la température, la hauteur de couche, le motif de remplissage et le refroidissement ne sont pas ceux du fabricant. Ils agissent surtout sur l’adhésion entre couches.
2. Effet du sens d’impression
L’ordre mesuré est YZ > XY > Z pour la résistance (94,0 / 83,8 / 69,4 MPa) et pour ε à σfM (4,84 / 4,52 / 3,55 %). Pour le module, YZ ≈ XY > Z (2 934 / 2 881 / 2 503 MPa). Le sens Z est le plus faible : −17 % de résistance et −13 % de module par rapport à XY, et une rupture fragile au pic de contrainte (εfB ≈ ε à σfM ≈ 3,55 %).
Sens Z. La barre est dressée dans le sens de l’empilement : la traction des fibres extrêmes s’exerce perpendiculairement aux couches. L’effort est repris par les soudures entre couches, plus faibles que le filament lui-même et plus poreuses (la thèse rapporte, pour les pièces à filaments renforcés, des porosités principalement situées entre les couches). La rupture se fait par décohésion entre deux couches, de façon brutale.
Sens XY et YZ. La contrainte de traction est parallèle aux filaments. C’est la matière du filament qui travaille, d’où une résistance plus élevée et une rupture plus progressive.
XY contre YZ. Notre mesure donne un avantage à YZ (+12 % de résistance), alors que la fiche donne l’inverse (XY +10 %).
Tous les résultats concordent sur un point : le sens Z est à éviter, avec un rapport σZ/σXY de 0,83 mesuré et 0,67 d’après la fiche.
3. Application au projet de pied prothétique
Sens d’impression optimal. La lame travaille en flexion : la contrainte maximale s’exerce le long de sa longueur, sur ses faces supérieure et inférieure. On imprime donc la lame avec sa longueur dans le plan du plateau (sens XY ou YZ), jamais selon Z. Entre XY et YZ, on retient XY (lame à plat, couches empilées dans l’épaisseur) : c’est le sens le plus cohérent avec la fiche et avec la littérature citée par la thèse, qui recommande d’imprimer avec les couches perpendiculaires à la direction de la force en flexion 3 points (résultat établi pour des composites à fibres continues). Notre mesure favorise légèrement YZ, mais l’écart est dans la dispersion : YZ est peut-être à tester sur une lame réelle avant de trancher.
Remplissage et répartition de matière. Les résultats conduisent à :
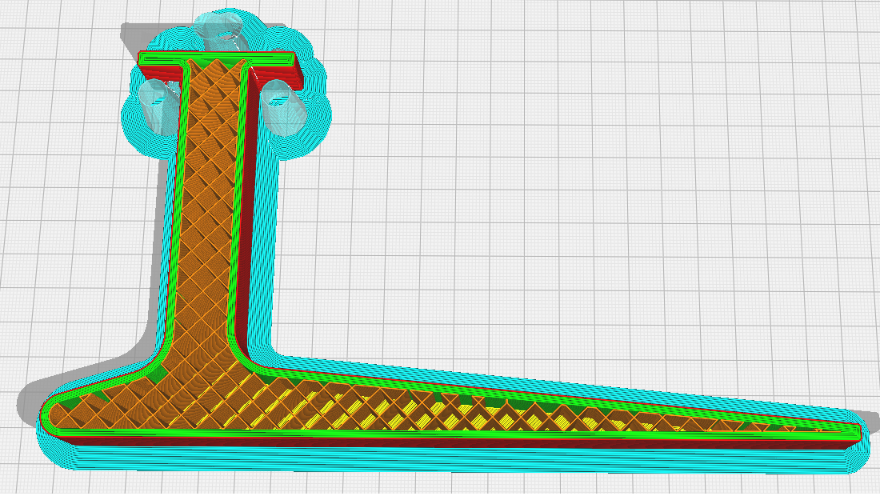
Peaux haute et basse épaisses (au moins 2,4 mm, soit 16 couches de 0,15 mm). C’est le paramètre qui pilote la raideur (abaque, tableau 2) et la tenue de la fibre extrême.
Parois de 4 mm (5 lignes), comme sur la figure 1 du sujet. Elles ont peu d’effet sur la raideur en flexion, mais elles protègent le cœur et reprennent le cisaillement et la stabilité locale.
Remplissage de 20 % (triangulaire, comme dans la thèse qui utilise un remplissage triangulaire à 30 %) plutôt que 10 %. Il ne coûte presque rien en raideur (la thèse rapporte aussi que le taux de remplissage influence peu les propriétés en flexion), mais il soutient les peaux contre l’indentation et reprend le cisaillement, deux mécanismes qui ont dégradé nos poutres creuses.
Zones pleines (100 %) aux points d’encastrement, d’introduction de l’effort et à la jonction entre lame avant et lame du talon. Dans la thèse, le prototype en PLA Tough s’est rompu à cet endroit après environ 23 000 cycles, ce qui est bien inférieur à l’attendu.
Gain de masse réaliste. À 10 % de remplissage, nos essais donnent −17 % de raideur et −23 % de résistance pour environ 17 à 27 % de matière en moins. L’allègement n’est donc pas gratuit pour une section de 8 mm. Le modèle prévoit un bénéfice plus marqué pour des lames plus épaisses, où la zone neutre est plus grande ((hi/h)3 croît avec l’épaisseur), mais cela reste à vérifier par essai.
Valeurs à retenir pour le calcul par éléments finis. On suit la modélisation de la thèse : matériau isotrope linéaire élastique, avec un coefficient de Poisson de 0,35 (valeur du PLA retenue dans la thèse). Pour la résistance, on utilise une limite élastique conventionnelle plutôt que σmax, le PLA étant fragile et la courbe déjà non linéaire avant le pic. On la définit comme la contrainte où le module sécant perd 5 % par rapport à la pente initiale.
Tableau 4 — Données d’entrée proposées pour le calcul par éléments finis (sens XY)
Paramètre
Valeur
Source et commentaire
Module E, zones pleines (peaux, parois, zones à 100 %)
2,8 GPa
Mesuré en XY (2 803 MPa sur la plage ISO, 2 881 MPa sur le domaine élastique), proche de la fiche (2 882 MPa).
Module E, zone de remplissage
τ · E (soit 0,2 × 2,8 GPa à 20 %)
Loi des mélanges utilisée dans la thèse.
Limite élastique conventionnelle, zones pleines
≈ 69 MPa
Mesuré en XY (66,7 et 70,7 MPa), pour une déformation d’environ 2,5 %. σmax vaut 83,8 MPa.
Limite élastique d’une poutre creuse à 10 %
≈ 54 MPa (apparent)
Mesuré en XY 10 % ; σmax vaut 64,5 MPa.
Coefficient de Poisson
0,35
Valeur retenue dans la thèse pour le PLA.
Coefficient de sécurité
4
Valeur adoptée dans le CdCF.
Ces valeurs sont statistiques.
4. Limites et suites
Pour consolider : 5 éprouvettes par configuration, mesure de la flèche au déflectomètre, essai à la vitesse de la fiche (5 mm/min), coupe d’une éprouvette creuse pour mesurer les épaisseurs réelles de parois et de peaux, essai d’une configuration creuse en YZ.
Les écarts à la fiche sont à interpréter avec prudence tant que la correction du décalage initial (ε0) n’est pas appliquée de façon homogène à toutes les déformations.
Références
A. Louessard, Conception et prototypage de pied prothétique obtenu par fabrication additive, thèse HESAM Université / Arts et Métiers, 2023 (HAL tel-04439541) : équation I-15 et annexe A (module de flexion équivalent), chapitre III (choix des matériaux, tableau III-12, modélisation du remplissage, essais de fatigue).
Fiche technique Ultimaker PLA : propriétés mécaniques (ISO 178). Norme ISO 178 : détermination des propriétés en flexion.
Pourquoi le PLA ?
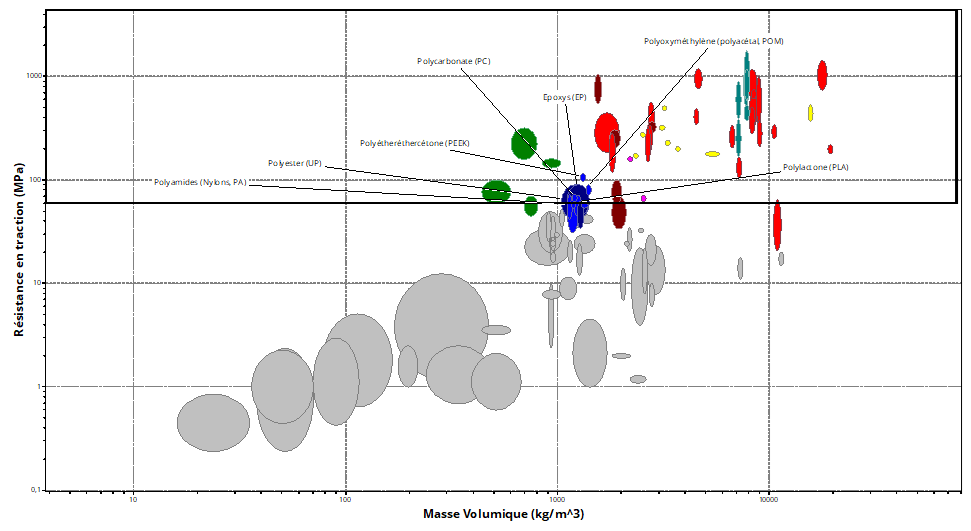
Pour vérifier si le PLA est le matériau le plus adapté à notre projet, nous avons réalisé une présélection dans le logiciel CES EduPack. Plusieurs filtres, définis sous forme de limites mécaniques et générales, ont été appliqués afin d’isoler les matériaux et les procédés de mise en forme les plus pertinents au regard de notre cahier des charges.
Présélection des matériaux — Résistance en traction en fonction de la masse volumique, avec Rm ≥ 69 MPa
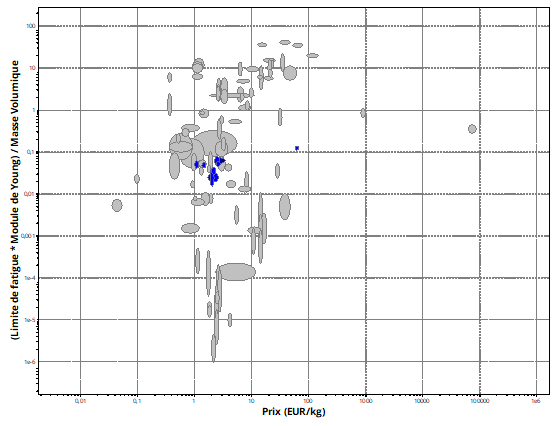
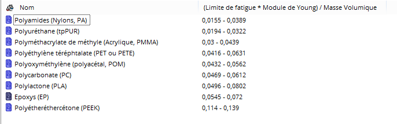
Nous avons ensuite affiné la sélection en ajoutant deux limites : un module d’Young compris entre 2 et 8 GPa et un prix inférieur à 340 €/kg. Enfin, nous avons comparé les matériaux à l’aide d’un indice de performance associant le module d’Young et la limite de fatigue à la masse volumique : l’objectif est de favoriser les matériaux offrant de bonnes performances mécaniques pour une masse et un coût réduits.
Indice de performance mécanique en fonction du prix
Matériaux identifiés par la sélection
Ces filtres font ressortir plusieurs matériaux, principalement des polymères thermoplastiques. Les procédés envisageables comprennent notamment le moulage par injection, l’extrusion et la fabrication additive. Parmi les candidats identifiés, le PLA, le polyamide (PA, ou nylon) et le polyéthylène téréphtalate (PET) se distinguent.
Notre projet étant consacré au prototypage, la cadence de production est faible. La fabrication additive est donc le procédé le plus adapté. Le PET apparaît comme une option économique dans les résultats d’EduPack, tandis que le PLA constitue également un candidat pertinent. Pour notre cahier des charges, le PLA présente un avantage par rapport au PA : il offre une bonne résistance aux UV et une résistance à l’eau acceptable.
Enfin, le classement tarifaire d’EduPack doit être interprété avec prudence, car le prix dépend du grade, du fournisseur et de la forme commerciale considérés. En pratique, les bobines de filament PA peuvent coûter jusqu’à deux fois plus cher que celles en PLA. Le PLA constitue ainsi un compromis cohérent entre propriétés d’usage, aptitude à l’impression 3D et coût réel d’approvisionnement.
Conception assistée par ordinateur (CAO)
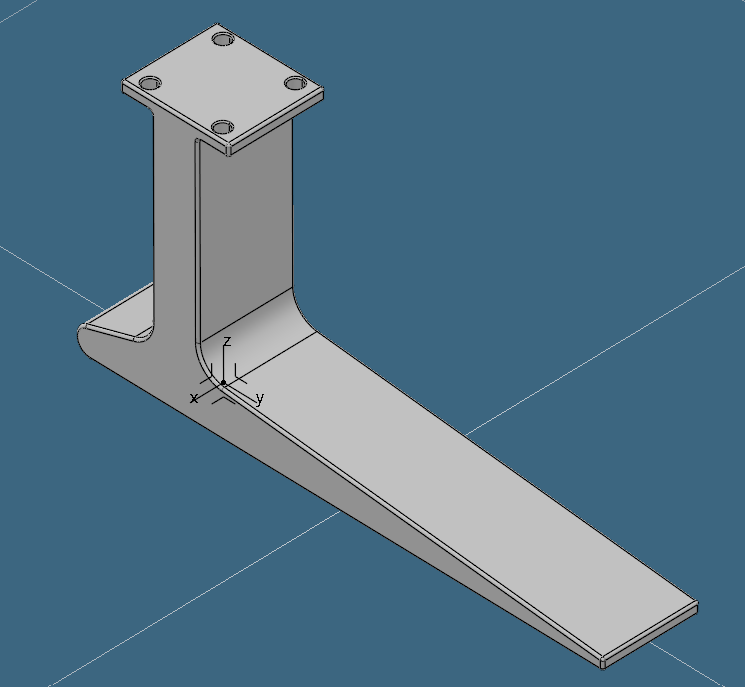
La CAO du pied prothétique a été réalisée avec CATIA 3DEXPERIENCE, dans l’atelier Part Design. Le modèle est construit à partir des résultats de RDM de l’étude 2 (modélisation en poutre en L) et des exigences du cahier des charges fonctionnel (CDCF), dont sont issues les dimensions principales.
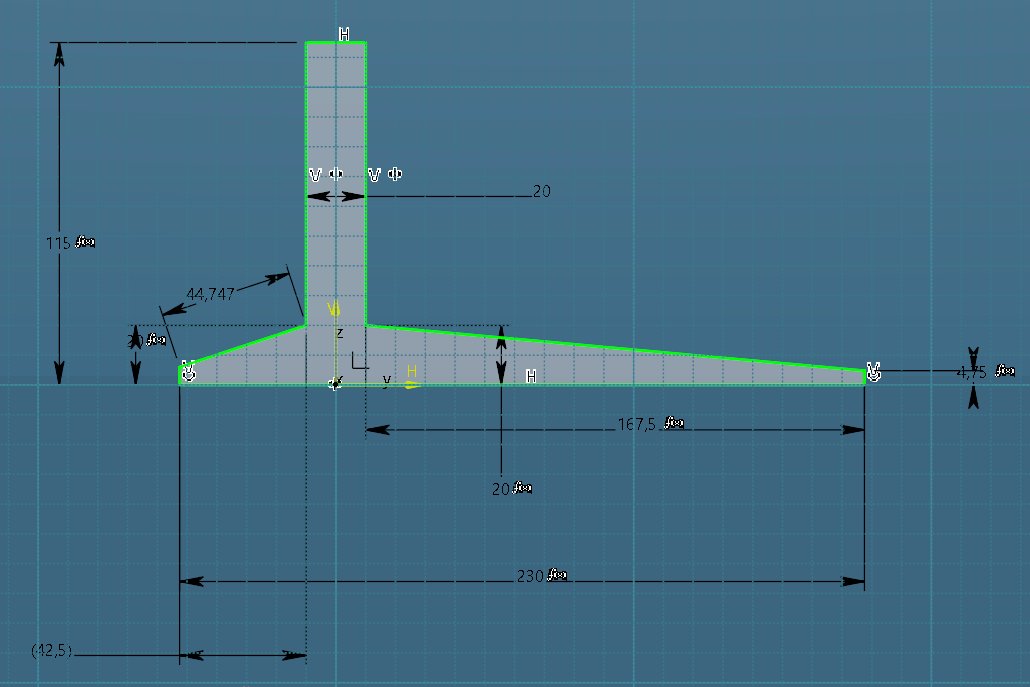
Esquisse paramétrée
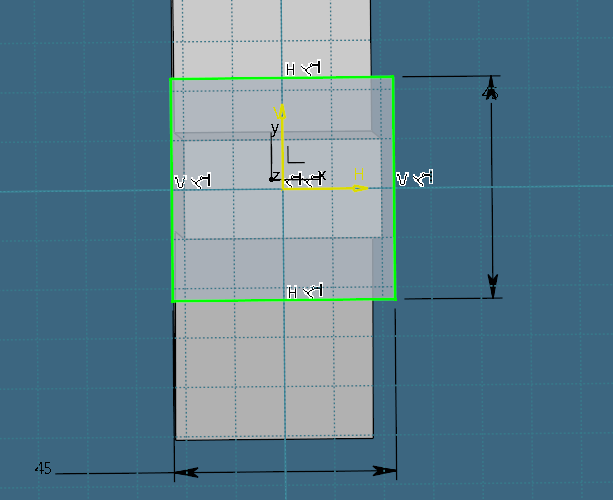
Esquisse platine
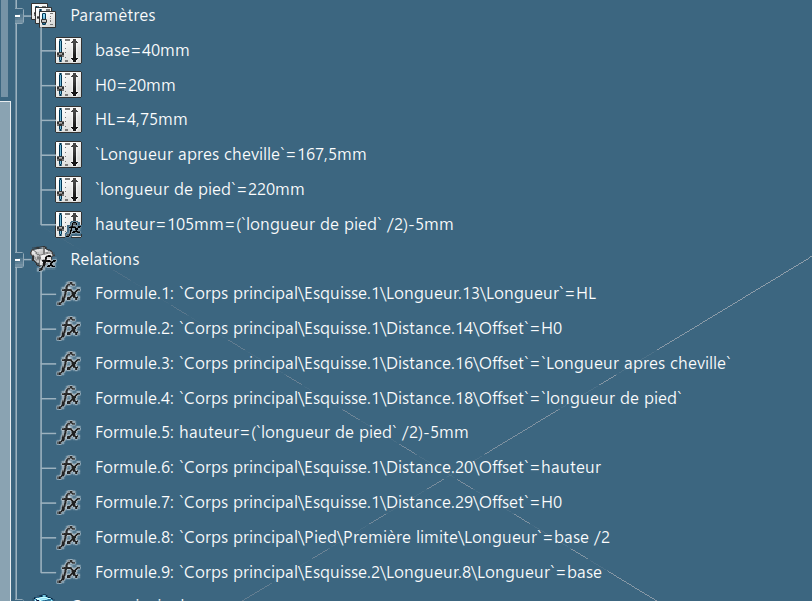
La conception est entièrement paramétrée. Chaque esquisse est contrainte par des cotes pilotées par des paramètres : la largeur (base), la hauteur H0 à la jonction des deux parties du pied, l’épaisseur HL en bout de pied, la longueur du bout du pied et la longueur totale du pied.
Paramétrage
Ce choix facilite les modifications et permet de vérifier la robustesse de la conception : une variation de paramètre met à jour le modèle sans casser les esquisses ni les congés.
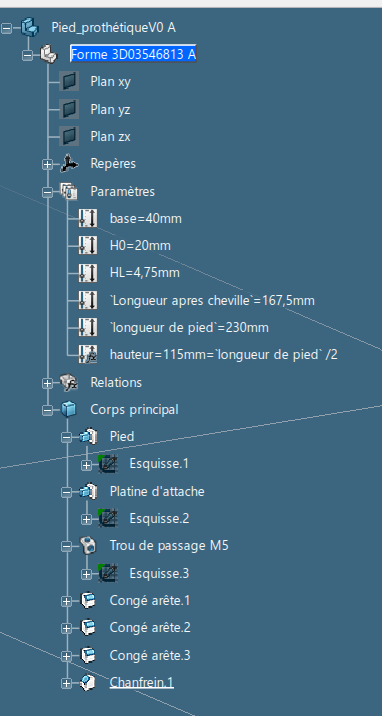
L’arbre de construction est rangé et ordonné logiquement, avec les différents éléments qui composent la pièce.
Arbre de construction
Le PLA n’existant pas dans la bibliothèque de matériaux de CATIA, nous avons créé un matériau PLA dont les caractéristiques proviennent du CDCF et de la fiche technique Ultimaker. Ce matériau permet de mesurer dans CATIA une masse de la pièce de 224 g.
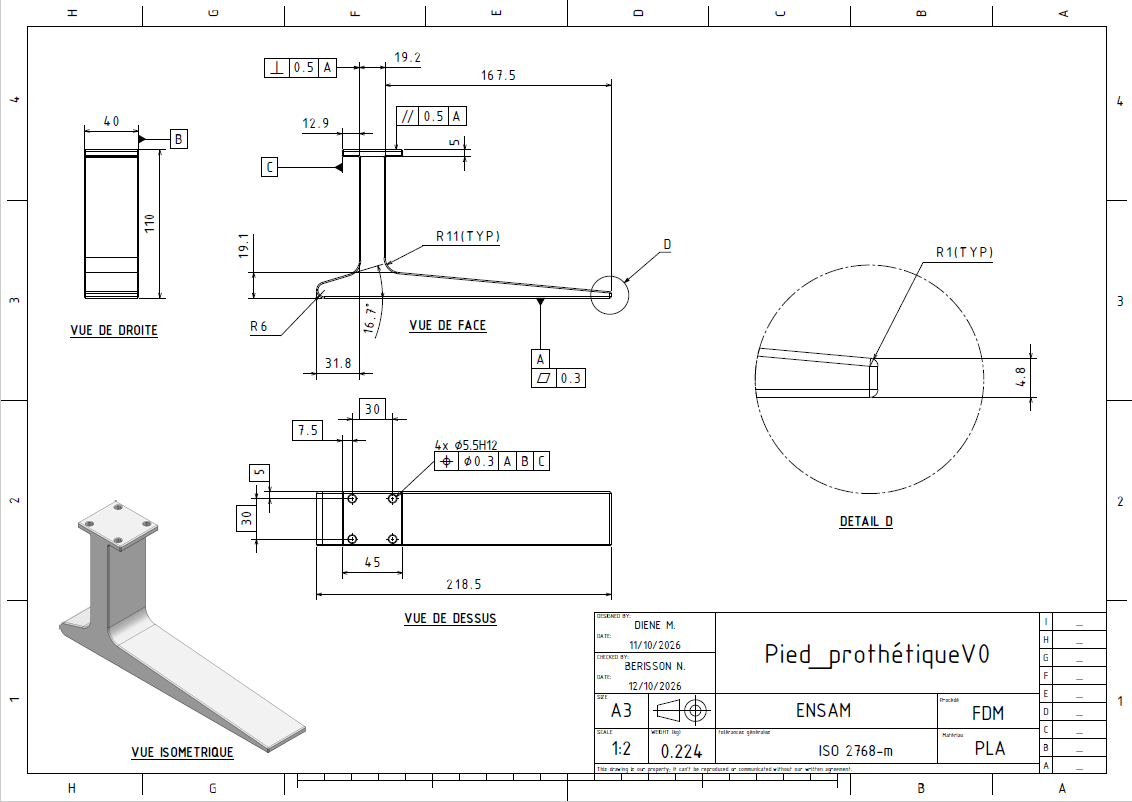
Dessin de définition de la pièce
Dessin de définition V0
Spécifications du dessin de définition
Conformément à la démarche ISO GPS, ce sont les fonctions du pied qui pilotent la cotation : le pied repose sur le sol par sa plante et reçoit un adaptateur sur sa plaque de fixation par quatre vis M5. Les spécifications retenues traduisent ces deux fonctions.
Référence A : la plante. Elle est choisie comme référence primaire, car c’est la grande surface d’appui du pied et elle matérialise l’orientation par rapport au sol. Elle porte donc une tolérance de planéité de 0,3 mm, nécessaire pour qu’une référence soit fiable. Ce défaut est particulièrement à surveiller en impression FDM, car le PLA peut gauchir aux extrémités d’une lame fine.
Orientation par rapport à A. Une tolérance de perpendicularité de 0,5 mm du col par rapport à A garantit que la charge est transmise verticalement. Une tolérance de parallélisme de 0,5 mm de la face supérieure de la plaque par rapport à A garantit l’orientation de l’adaptateur par rapport au sol.
Position des quatre trous Ø5,5. Ils sont spécifiés par une tolérance de position de Ø0,3 mm par rapport à A, B et C. B est la face latérale de la plaque et C est son extrémité, ce qui positionne les trous par rapport aux bords de la plaque, avec A comme référence primaire. Le Ø5,5 correspond à un jeu moyen pour une vis M5, soit 0,5 mm de jeu à partager entre le pied et l’adaptateur. La tolérance Ø0,3 est un compromis réaliste pour une impression FDM. Les cotes de position (7,5 ; 30 ; 5 ; 30) sont encadrées : ce sont des cotes théoriquement exactes, et la tolérance de position est donc portée uniquement par le cadre de tolérance. Le diamètre est tolérancé H12, car l’impression verticale donne des trous plus petits que le modèle (principe d’indépendance, ISO 8015).
Mise en contexte du projet
Méthodologie d'analyse et de classement des brevets
Guide détaillé pour comprendre le positionnement des prothèses sur le graphe
Ce mapping positionne chaque brevet selon une double échelle analytique : l'effort de conception structurelle (axe X) face aux performances fonctionnelles offertes à l'utilisateur (axe Y).
XComplexité d'assemblage / Architecture (Échelle de 0 à 11)
Évalue le nombre de composants distincts, la complexité des liaisons mécaniques et les interfaces d'assemblage (intégration de plaques multiples, boulonnerie, coutures de fibres).
Exemple score bas (X ≈ 3) :Une lame monobloc ou un design simple couplé directement (ex: US 2021/0186716).
Exemple score élevé (X ≈ 8) :Une architecture multi-plaques complexes aux courbures multiples entrelacées (ex: EP 3 981 366).
YCapacité d'adaptation mécanique (Échelle de 0 à 5)
Évalue l'étendue de l'adaptation fonctionnelle, qu'elle soit passive (déformation géométrique sous charge) ou active/réglable (ajustement manuel ou dynamique de la rigidité par l'utilisateur).
Exemple score nul (Y = 0) :Une géométrie complètement rigide ou passive sans flexibilité revendiquée (ex: EP 3 981 366).
Exemple score maximal (Y = 5) :Un système avec molettes de réglage de rigidité ou modification radicale marche/course (ex: EP 3 193 789).